





1958 年,英国格拉斯哥大学的产科教授伊恩·唐纳德(Ian Donald)在《柳叶刀》上发表论文,报告了用脉冲超声检查腹部肿块的结果。他借用的,是一台原本用于检测船体焊缝和金属裂纹的工业探伤仪。这篇论文后来被视为腹部超声诊断的开端之一。
六十多年后,超声已经成为全世界使用最广泛的医学影像手段之一。它没有辐射、可以实时成像,机器也越做越小,有的已经和手机差不多大。
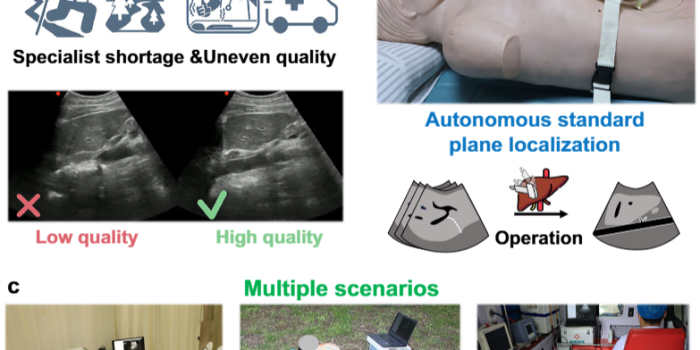
但论文指出,便携的机器并没有自然带来普及的检查。真正的瓶颈不是设备,而是会操作设备的人。超声医生需要一边看图像,一边凭手感调整探头的位置、角度和压力,这种本领往往要多年临床训练才能练成。在偏远农牧区、灾害现场和移动诊所,恰恰最缺这样的人。
近日,清华大学生物医学工程学院宁国琛、廖洪恩团队,联合北京清华长庚医院、青海省人民医院等机构,在 Nature Communications 上发表论文(目前为“在线优先”版本),报告了一台专门用于肝脏超声的轻量化自主机器人。
这台机器人直接用绑带固定在受检者的腹部,贴在身上的部分只有 588 克。它由一个从超声医生操作中“学”来的 AI 智能体控制,能自己找到肝脏超声的标准切面。在 102 名健康志愿者和 17 名肝病患者中,它获取的图像测量结果与资深超声医生在统计上等效。团队还把它带到了青藏高原上的西宁做包虫病筛查,并在救护车里、跑步机上和高原草地上做了演示。
简言之就是:把一位超声医生的“手艺”教给一台轻巧的机器人,再把机器人绑到病人身上。那么,为什么要“绑在身上”?机器人又是怎么学会找切面的?
最难做的超声之一
先说说为什么选肝脏。
肝脏超声是临床最常见的超声检查之一,也是肝病筛查、诊断和随访的核心手段。在很多偏远牧区,它还是对包虫病等地方病进行人群筛查时为数不多的可行工具。
但论文指出,肝脏超声也是技术难度最高的检查之一。肝脏藏在肋骨后面,标准切面分布在彼此不连续的区域,往往要通过剑突下和肋缘下狭窄的“声窗”才能看到。操作者还要同时应对呼吸带来的移动、组织形变、肋骨造成的声影,以及每个人体型和器官位置的巨大差异。
打个比方,这有点像隔着百叶窗的缝隙,去拍一个会随呼吸上下移动的物体,而且每个人家的百叶窗位置都不一样。
近年来,不少团队尝试用机器人做超声。但论文指出,现有系统大多基于工业机械臂或协作机械臂。它们工作空间大、控制精确,却又重又大,很难搬到车辆都开不进去的地方;底座固定在地上,病人一呼吸、一动,机器人就得靠复杂的柔顺控制去“追”,剧烈或突然的运动时尤其困难。
算法上,现有方法也多针对血管、甲状腺这类浅表器官,很少能像超声医生那样,从零开始“搜索”到不连续分布的深部切面。
所以,团队认为需要一种完全不同的设计:一台轻量化、直接与病人身体相连、只在局部区域工作的机器人。
把电机“搬走”的机器人
这台机器人最核心的设计思路,是把“动力”和“动作”分开。
传统机械臂的电机都装在关节上,越靠近末端,负担越重。团队则采用了绳驱方案:六台步进电机统一放在一个独立的驱动箱里,通过六对超高分子量聚乙烯绳索,远程拉动贴在病人身上的执行机构。每个关节由一对“一拉一放”的绳索控制,就像提线木偶。
贴在身上的执行机构有六个关节,提供六个自由度:两个关节负责探头在平面内的平移,三个关节负责俯仰、偏航和滚转三个方向的转动,第六个关节则藏在机构的“支脚”里。支脚用绑带固定在人体上之后,收紧绳索就能让整个机构下压,同时产生垂直方向的移动和探头与皮肤之间的接触力。
整个执行机构重 366 克,加上一个小型超声探头和六维力传感器(共 222 克),贴在身上的总重为 588 克,大约相当于一瓶 550 毫升装矿泉水的重量。
性能测试显示,在没有外力时,机器人的平移控制误差小于 1 毫米,转动误差小于 3°。论文称,这类检查中探头与身体的接触力通常低于 8 牛;在这个范围内,接触引起的探头偏移不超过 1.5 毫米。机器人最大能输出 22 牛的压力,足以满足按压需求。
“绑在身上”还有一个重要好处。论文解释,固定在地上的机器人,病人一动,探头和身体之间就会产生相对运动,必须实时检测并补偿,否则可能脱离接触或压力过大。而绑在身上的机器人会和身体一起移动,控制器只需应对呼吸、软组织形变等剩余的小幅运动。
这有点像手机云台和三脚架的区别:三脚架放在地上,人一走就拍不到;绑在身上的云台则跟着人走,只需修正细小的抖动。
跟超声医生“学手艺”
硬件之外,更关键的是“大脑”:机器人怎么知道往哪儿移、往哪儿转?
论文的思路是模仿学习,让 AI 直接从资深超声医生的操作中学习。
团队先搭建了一套数据采集系统:在一个手持超声探头上装上六维力传感器和光学追踪标记,让一位有 10 年以上临床经验的超声医生用它做常规的肝脏检查。系统同步记录三样东西:每一帧超声图像、探头当时的位置和姿态,以及探头和身体之间的接触力。分别对应超声医生的“眼”、“手的位置感”和“手感”。
针对四个标准切面,团队一共记录了 641 条从随机起点到目标切面的完整操作轨迹,包含约 18.7 万组“图像—位姿—力”数据。
这个智能体的设计,处处在模仿超声医生的思考方式。
超声医生找切面时,会在脑子里把一张张二维图像和手的位置拼成一张“腹部地图”。智能体也用交叉注意力把历史图像和探头位姿融合起来,并从中挑出 5 个最关键的画面,比如能看到肝脏分段标志的帧,作为导航的“路标”。触觉方面,它用一种名为 KAN 的网络,学习接触力与探头位姿之间的关系。最后,由一个扩散模型一次生成接下来 5 步的动作,包括探头该往哪里移、转多少度、压多重。
为了让一个人身上学到的经验能用到另一个人身上,团队还做了两项处理。一是“图像域随机化”:在训练时故意给超声图像加噪声、改对比度、让肝脏变形,模拟不同人体型、脂肪厚度带来的图像差异。二是“位姿统一”:不记录探头在空间中的绝对位置,只记录“相对于此刻往哪个方向动了多少”。这样,同一个智能体既能控制团队自制的机器人,也能控制商用机械臂。
在肝脏仿体上的测试中,团队从 14 个不同起点出发,比较了本方法与一种常用的扩散策略基线。结果显示,本方法的平移误差更低,整体误差水平与超声医生自己的示范相当。
102 名志愿者和 17 名患者
接下来是真人测试。研究经清华大学科技伦理委员会批准,所有受试者签署了知情同意书。
在北京清华长庚医院超声科,团队让未经训练的人员把机器人绑在志愿者肚子上,从随机的起始位置开始,让机器人在志愿者自由呼吸的状态下,自主寻找主动脉、下腔静脉和门静脉三个标准切面。
以主动脉切面为例,论文描述了机器人的“操作过程”:它先发现初始图像里看不到主动脉,于是边加压边向脚的方向平移约 1 厘米,找到主动脉的横截面;接着逐步转动探头,切换到主动脉的长轴;考虑到主动脉略偏左,它又一边向左倾斜、一边向右平移,以避开肋骨的遮挡;最后微调方向,得到一幅清晰显示主动脉、主要分支和肝脏边缘的长轴图像。整个过程中,接触力随呼吸保持稳定,接近目标切面时逐渐加大到约 3 牛,以改善声学耦合,这与临床上的操作习惯一致。
在 102 名健康志愿者(男性 42 人、女性 60 人,年龄 18 到 48 岁)中,团队对比了机器人和资深超声医生分别获取的图像,并在上面测量肝脏长度、肝脏厚度、门静脉宽度和下腔静脉塌陷指数四项指标。
结果显示,两者的测量值高度一致。四项指标的决定系数 R² 分别为 0.951、0.952、0.852 和 0.874,组内相关系数在 0.922 到 0.976 之间。等效性检验进一步表明,机器人的测量结果与超声医生在统计上等效。
在七个关键解剖结构中,有六个的成功显示率超过 90%,全部都在 85% 以上。用一种图像质量评分来衡量,机器人与超声医生获取的图像质量也没有显著差异。
更有临床意义的是患者测试。团队在 17 名患者(男性 7 人、女性 10 人,年龄 29 到 66 岁)身上测试了系统,他们患有肝肾囊肿、肝内钙化、肝血管瘤、肝脏恶性肿瘤或脂肪肝。
在一位 53 岁、肝右叶有约 5 厘米囊肿的女性患者身上,机器人自主找到了全部四个标准切面。在定位肝肾切面时,它主动调整探头角度避开肋骨,完整显示了囊肿的形态。在另一位脂肪肝患者身上,它获取的图像显示出肝脏回声增强、肝缘变钝等特征,测得的肝肾回声比为 1.36,高于 1.28 的临界值。
值得一提的是,这些病灶大多是机器人在“寻找标准切面的路上”顺带捕捉到的。论文解释,这正是团队选择让 AI 学习整个搜索过程、而不是直接跳到目标位置的原因:探头扫过肝脏的过程本身,就有发现病灶的价值。
上高原,进救护车
最后,团队把机器人带出了医院。
第一站是海拔 2,261 米的青海西宁。青藏高原是全球包虫病负担最重的地区之一。论文援引的数据称,当地年均发病率为每百万人 224.14 例,部分地区超过每百万人 500 例。包虫病是由棘球绦虫幼虫引起的寄生虫病,主要侵犯肝脏,超声是筛查的主要手段。
在一位 35 岁的女性患者身上,机器人在自主扫描中发现了三处肝包虫病灶,其中两处靠近门静脉,一处位于肝左叶。随后的 CT 检查证实了全部三处病灶,超声和 CT 测得的病灶尺寸也相当接近,例如其中一处病灶的长径,超声测得 5.24 厘米,CT 测得 5.48 厘米(编辑据图读取)。
团队还做了三组“极端场景”演示。
在救护车里,机器人固定在志愿者腹部,只占车厢一小块地方,不妨碍医护人员施救。车辆加速、减速、转弯和颠簸时,探头始终与身体保持稳定接触。
在跑步机上,志愿者背着装有超声主机、电脑、驱动器和电源的背包边走边测。论文称,乳头的最大位移达到 14.1 厘米,机器人仍然找到了下腔静脉的标准切面。
在青海的高原草地上,面对温度变化和大风,机器人也自主完成了主动脉标准切面的定位。
结语
值得注意的是,这项研究更接近一次全面的可行性验证,距离真正在基层大规模使用还有不少工作,论文也列出了多项局限。
首先,覆盖的任务有限。目前智能体只学习了四个代表性的肝脏标准切面,而完整的肝脏超声检查包含更多切面。论文提到,系统原则上可以扩展到其他器官和急救场景,但需要新的示范数据和匹配的探头。此外,所有示范数据来自一位超声医生,机器人学到的也是这一位医生的操作风格。
其次,受试人群仍有局限。102 名健康志愿者年龄在 18 到 48 岁之间,体重指数最高 29.4,缺少老年人和明显肥胖者,而后者恰恰是肝脏超声最难做的人群。患者组只有 17 人,在青海的实测只有 2 名患者。患者病灶的测量对比,论文也只描述为“大体一致”,没有给出系统的统计检验。
第三,“自主”主要指的是“自主采集图像”。机器人负责把切面找好、图像拍好,而图像的解读和诊断,目前仍需要本地或远程的医生完成。另外,机器人还需要有人把它绑到病人身上,尽管论文称这一步不需要超声专业知识,未经训练的人员即可完成。
第四,硬件仍是原型。论文承认,机器人采用定制材料和非标准化制造,机械耐用性不及商用机械臂;所用的商用探头和力传感器也限制了进一步减重。救护车、跑步机和草地场景的测试,都是在健康志愿者身上进行的演示。
路还很长。但至少,超声医生多年练就的那双“手”,开始有了可以被复制、被带走的可能。
参考资料
1.Li, Z., Xu, Y., Zhang, L. et al. A lightweight portable ultrasound robot for autonomous liver sonography. Nature Communications (2026). https://doi.org/10.1038/s41467-026-79007-5
2.宁国琛,张欣然,廖洪恩. 基于强化学习的多自由度智能超声机器人系统. 电子与信息学报, 44(1): 1–10 (2022). https://jeit.ac.cn/cn/article/doi/10.11999/JEIT210879
