





2026年9月23日,佐治亚理工学院(Georgia Institute of Technology)的 Omer T. Inan、Gregory S. Sawicki 团队联合埃默里大学(Emory University)及密歇根大学(University of Michigan)的研究人员,在顶级机器人学期刊 Science Robotics 上发表了一项关于可穿戴肌肉传感的机制性研究。
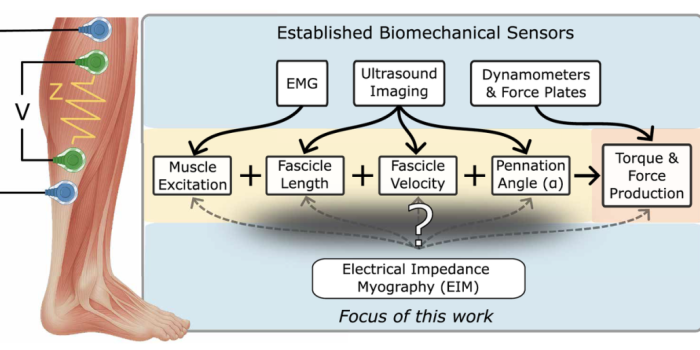
这项研究通过严谨的生物力学实验,打破了长期以来学界对“电阻抗信号直接反映肌肉力量”的认知误区,证实了可穿戴电阻抗肌动图(Electrical Impedance Myography, EIM)在动态功能性运动中本质上编码的是肌束长度(Fascicle Length, FL)变化与神经肌肉激活(Muscle Activation)状态,为下一代轻量化、低功耗辅助机器人和外骨骼的精准控制提供了坚实的物理机制支撑。
行业痛点:辅助机器人感知的“黑盒”与硬件困境
现代外骨骼、智能假肢及康复机器人在真实复杂环境中的精准控制,高度依赖于对人体运动意图的实时、无创感知。然而,现有的主流可穿戴传感方案均存在难以调和的短板:
1.惯性测量单元(IMU):体积小、功耗低,但只能捕捉肢体位置和加速度等“二手”运动学信息,无法窥探驱动运动的底层神经肌肉生理过程。
2.表面肌电图(sEMG):能够直接反映神经肌肉的电兴奋信号,但极易受到运动伪影、邻近肌肉串扰(Cross-talk)以及个体差异的影响。更致命的是,在肌肉疲劳时会出现“兴奋-收缩解耦”现象——即神经仍在发放电信号,但肌肉实际已无法产生相应形变或力量,导致外骨骼控制失灵。
3.可穿戴超声成像(Wearable Ultrasound):虽然能直接观测肌肉内部微观结构(如肌束长度、羽状角)的动态变化,但其探头脆弱、功耗极高,且实时图像解析算力消耗巨大,难以真正集成到日常穿戴的商业化外骨骼中。
在此背景下,通过向局部肌肉组织施加微弱高频交流电并测量电压变化来反映组织导电性与流体分布的电阻抗肌动图(EIM),因其低功耗、抗运动伪影和低成本特性备受关注。但过去的研究要么局限于单一孤立动作得出“阻抗与肌力正相关”的片面结论,要么直接套用深度学习“黑盒”模型拟合数据,缺乏可解释的生物力学机制,严重阻碍了其在机器人控制领域的普及。
核心发现:EIM 捕捉的是“肌肉形变”,而非直接的“力量”
为了剥离肌肉力量、关节角度与肌肉微观结构之间的耦合关系,研究团队招募了 10 名健康受试者,在其小腿内侧腓肠肌(Medial Gastrocnemius, MG)上同步部署了自主研发的定制双频 EIM 系统(基于 AD5940 模拟前端,采样率为 35 Hz)、B 型超声探头、表面肌电传感器以及等速测力计。
受试者完成了涵盖固定端等长收缩(不同踝关节角度与发力水平)、自主随机等长收缩、等速向心/离心收缩以及跑步机自主行走四大类复杂动作。实验数据揭示了三个关键的生物力学规律:
1.跨关节角度下,EIM 与肌力解耦,但与肌束长度高度锁定
当踝关节固定在单一角度(如 90°)发力时,EIM 信号确实与关节力矩呈现高度线性相关()。然而,一旦改变踝关节角度(在 80°、90° 和 110° 之间切换)并匹配相同的发力水平,EIM 与关节力矩的全局相关性骤降至 ;相反,EIM 与超声测得的肌束长度(FL)和羽状角(PA)在所有关节角度和发力组合下均保持了极高的全局线性相关性(肌束长度相关系数 )。这证明了既往文献中观察到的“阻抗-肌力相关性”,本质上是特定姿势下肌束缩短所带来的伴随现象。
2.高低频阻抗比值成功剥离“物理形变”与“神经激活”
在等速动态收缩(肌肉在拉长或缩短的同时发力)中,单纯依赖肌束长度已不足以解释全部的 EIM 信号波动。研究团队利用细胞膜对不同频率电流的通透性差异,构建了高低频阻抗比值()特征:
-
• 低频电流(10 kHz)无法穿透细胞膜,仅对细胞外液的分布变化敏感; -
• 高频电流(100 kHz)可同时穿透细胞内外液。
通过混合效应模型与特征选择分析,团队发现:高低频电抗比值()主要由肌束长度和羽状角等肌肉物理结构特征主导(解释方差高达 );而高低频电阻比值()则敏锐地放大了细胞内外导电率的不均等变化,优先捕捉了由神经肌肉激活驱动的生理信号。
3.步态周期中的无创肌束动态追踪
在最贴近真实应用场景的跑步机行走测试中,面对复杂的肌肉协同与皮肤相对滑动,研究团队对平行和垂直两个方向采集的双频阻抗比值进行了主成分分析(PCA)降维。结果显示,仅需提取第一主成分(PC1),即可在跨受试者验证中精准追踪整个步态周期内内侧腓肠肌的肌束长度动态变化(重复测量相关性 ,平均绝对误差仅 ),而第二主成分(PC2)则与肌肉激活程度显著相关。
技术横向对比:可穿戴 EIM 与主流肌肉传感方案评估
为了更清晰地评估该技术在智能假肢与外骨骼领域的生态位,以下将其与目前行业内主流及前沿的肌肉传感方案进行多维度对比:
|
|
|
|
|
|
|---|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
行业启示与现实挑战
行业启示:从“单一信号猜测”走向“神经-结构闭环”
该研究为可穿戴机器人控制算法提供了一条极具工程落地价值的新路径。在生物力学领域,已有研究证实基于跖屈肌肌束长度控制踝关节外骨骼,比传统基于关节力矩的控制策略更能显著降低人体行走的代谢消耗。双频 EIM 凭借其极低的硬件成本与算力需求,有望成为可穿戴超声的平替方案。更进一步,将 EIM 与传统 sEMG 融合,能够同时捕捉神经系统发出的“控制指令(sEMG)”与肌肉纤维产生的“物理响应(EIM)”,从而在临床康复中精准监测肌肉萎缩、神经源性肌无力或运动疲劳状态。
局限性与未来挑战
尽管机制解析取得了关键进展,但该技术距离大规模商业化外骨骼集成仍面临以下真实挑战:
1.时间分辨率瓶颈:受限于当前硬件的多通道与双频轮询机制,系统采样率仅为 35 Hz,迫使实验将行走速度限制在 的慢速水平。未来需优化模拟前端切换速度,以应对跑步、跳跃等高动态爆发性动作的欠采样风险。
2.深层与多肌群串扰:电流在人体组织中的传导路径无法在空间上严格局限于单一肌肉。在测试小腿内侧腓肠肌时,深层的比目鱼肌和拮抗肌(胫骨前肌)的电导率变化仍会渗入信号中,未来针对深层肌群或非羽状肌(如平行肌纤维肌肉)的信号解耦仍需更精细的电极拓扑设计。
3.长时佩戴的皮肤界面漂移:实验中采用自粘绷带对传感器进行了严格物理固定以防止探头移位,且排除了急性肌肉疲劳。在真实的日常穿戴中,汗液分泌、体温升高、干电极接触阻抗波动以及长时间运动引发的组织水肿,均会导致阻抗基线漂移,亟需开发自适应校准算法与高稳定性干电极材料。
4.人群泛化性验证:当前实验样本仅包含 10 名健康年轻受试者(平均年龄 27 岁,BMI 21.5),不同年龄、皮下脂肪厚度(BMI 差异)以及神经肌肉病变患者的组织导电特性差异巨大,跨人群的通用校准模型仍需大规模临床队列验证。
参考资料
Christopher J. Nichols et al. ,Bioimpedance meets biomechanics: Wearable electrical impedance myography encodes fascicle and activation dynamics.Sci. Robot.11,eaea4580(2026).DOI:10.1126/scirobotics.aea4580
