





19 世纪 70 年代,法国神经病学家杜兴(Guillaume Duchenne)和德国神经病学家埃尔布(Wilhelm Erb)先后描述了一种特殊的上肢瘫痪:患者肩膀抬不起来,手肘弯不动,整条手臂无力地垂在身侧。后来人们知道,这是颈部一束叫作“臂丛”的神经受损所致,这种瘫痪也被称为“埃尔布麻痹”。
一个半世纪过去,臂丛神经损伤(brachial plexus injury,下文简称 BPI)的病因发生了变化。论文援引的文献显示,成人 BPI 最常见的原因是摩托车事故,发病率在过去几十年里持续上升,患者大多是 30 岁以下的年轻男性。
显微外科手术已经可以通过“神经移位”,把一条相对次要的健康神经接到受损的通路上,让部分肌肉重新获得神经支配。但即便手术成功,很多患者的手臂依然无力,日常生活只能靠耸肩、扭腰、前倾躯干等“代偿动作”勉强完成。
近日,意大利圣安娜高等研究院(Scuola Superiore Sant’Anna)生物机器人研究所托马索·普罗耶蒂(Tommaso Proietti)团队,联合都灵大学和都灵 CTO 医院等机构,在 Nature Communications 上发表论文,报告了一款面向 BPI 患者的多关节软体外骨骼。
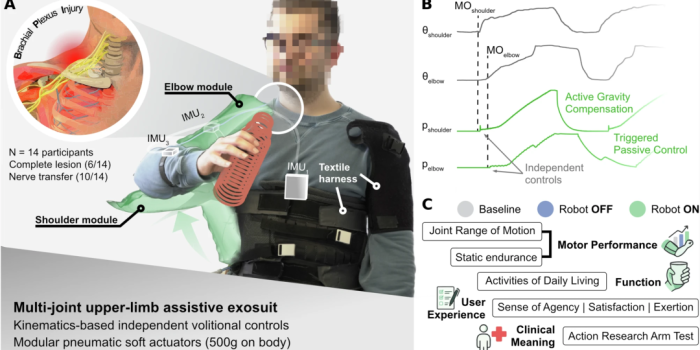
这件“衣服”由一件织物背心、两个充气气囊和三个惯性传感器组成,穿戴部分仅约 0.6 公斤。它能同时辅助肩关节抬举和肘关节屈伸。在 14 名慢性创伤性 BPI 患者中,它让肩部主动活动范围增加了约 80% 到 120%,肘部增加了约 150% 到 180%,手臂静态举持时间延长了约 160%,而患者主观感受到的费力程度几乎降到了零。
简言之就是:给瘫软的手臂穿上一件会“打气”的衣服,在患者想抬手的那一刻,替他托住手臂的重量。
那么,一件软软的充气衣,是怎么帮上忙的?它离患者真正穿回家,又还有多远?
被“代偿”撑起来的日常
先来认识一下臂丛。
臂丛是一张错综复杂的神经网络,由第 5 到第 8 颈神经根和第 1 胸神经根汇合而成,负责整条上肢的感觉和运动。摩托车事故中,人被甩出时头肩分离的巨大牵拉力,很容易把这些神经根撕伤甚至从脊髓上拔脱。
损伤之后,患者面临的往往是一整条手臂的感觉丧失、力量减弱,以及顽固的神经痛。如果自发恢复无望,手术就是主要选择,比如把肋间神经转接到支配肱二头肌的肌皮神经上。术后,患者还需要长期康复训练。
除了康复,许多患者会佩戴被动支具,主要目的是防止肩关节疼痛、挛缩和半脱位等并发症。而“主动”支具,也就是可穿戴机器人,被认为有望真正帮助患者把手臂用起来。
问题是,论文指出,现有的 BPI 可穿戴机器人要么是辅助肘关节的刚性外骨骼,要么是辅助手部的软体或刚性手套,针对的都是单个关节或手臂远端。而“够东西”这个最基本的动作,恰恰需要肩、肘等近端关节的协同配合。
打个比方,如果肩膀抬不起来,手再灵活也只能在大腿附近活动,够不到桌上的杯子,也送不到嘴边。
此外,这一领域的证据也很有限。论文统计,以往研究中,测试人数超过 3 名患者的寥寥无几。
普罗耶蒂团队此前已在其他疾病中验证过类似的软体辅助思路:2023 年,他们在 Science Translational Medicine 上报告了用于肌萎缩侧索硬化症(ALS,俗称“渐冻症”)患者的软体肩部机器人;2025 年,又在 Nature Machine Intelligence 上报告了用于脊髓损伤患者的多关节软体外骨骼。
但 BPI 是另一回事。论文指出,ALS 是运动神经元的进行性退化,脊髓损伤是中枢传导受阻,两者的功能障碍相对“规律”;而 BPI 是周围神经损伤,失神经和部分再支配的模式千差万别,患者之间残存的运动控制能力差异很大,而且普遍依赖躯干和肩胛的代偿动作。本研究 14 名患者中有 10 人做过神经移位手术,他们的肩肘功能依赖的是“改道”后的神经通路,而非原生的肌肉协同模式。
一套为其他疾病设计的辅助思路,能否在这样一群“各有各的动法”的患者身上奏效?这正是这项研究要回答的问题。
两只气囊、三个传感器
先看看这件外骨骼长什么样。
外骨骼的核心是两个气囊式软体驱动器。它们由 200 微米厚、涂有热塑性聚氨酯的尼龙布制成:肩部气囊容积约 1 升,垫在腋下;肘部气囊约 0.4 升,贴在肘窝。两个气囊通过拉链和魔术贴固定在一件氯丁橡胶材质的定制背心上。
制作也不复杂,激光切割布料、再热压成型,每个气囊不到 15 分钟就能做好。设计是模块化的,可以只用肩部模块,也可以肩肘一起用。
如何知道患者“想动”?团队没有用肌电或脑电,而是在上臂、前臂和躯干上各放了一个惯性测量单元(IMU,类似手机里感知姿态的传感器)。
对肩部,系统采用“重力补偿”策略:根据手臂的实时角度,自动、动态地调节气囊压力,抵消手臂自身的重量。对肘部,则采用“触发式”策略:一旦检测到患者主动开始屈肘,气囊就充气到事先为每位患者单独校准好的压力。
这有点像电动自行车的助力系统:骑车人自己蹬,电机在背后“推一把”,方向和节奏仍由骑车人掌握。论文把这种思路称为“并联辅助”,机器与人的残存肌力并肩发力,分担负荷,而不是强行规定一条运动轨迹。
与团队此前用于其他疾病的版本相比,新的肩部模块把辅助重点从“侧举”(外展)转向了“前举”(前屈),因为向前伸手才是吃饭、拿东西等日常活动中更常用的动作。团队还改进了固定点和受力传递结构,以减轻对躯干的压迫。
穿在身上的背心和气囊总重约 0.6 公斤,不到受试者平均体重的 1%。不过,负责供气和控制的主机重约 2.1 公斤,目前仍放在桌面上,通过气管与外骨骼相连。
为了说清楚效果到底来自哪里,实验设计了三种条件:不穿设备(基线)、穿着设备但不通电、穿着设备并通电辅助。如果“穿着不通电”时表现和基线差不多,就说明设备本身不碍事,后续的改善确实来自主动辅助。
手臂抬得更高、举得更久
14 名受试者平均年龄 36 岁,其中 12 名男性、2 名女性,6 人为完全性臂丛损伤。致伤原因中,11 人是摩托车事故,另有车祸、跌倒和乳腺癌放疗后损伤各 1 人。
由于所有人都存在肩部功能障碍,14 人都测试了肩部辅助;其中 8 人的肘部也明显无力,同时使用了肘部模块。
先看动态活动范围。
穿着设备但不通电时,患者的肩关节前屈中位数约 36 度,和不穿设备时相差无几,说明设备本身几乎不妨碍活动。通电后,前屈角度提升到约 66 度,提高了 80% 到 90%。
肩关节外展的变化类似:没有辅助时不到 30 度,有辅助时达到约 60 度,提升 110% 到 120%。
肘关节的改善最明显。8 名使用肘部模块的患者,屈肘角度中位数从不到 30 度增加到约 85 度,提升 150% 到 180%。
值得注意的是,在活动范围大幅增加的同时,负责这些动作的主要肌肉,其肌电活动并没有显著增加。论文认为,这说明多出来的活动范围主要来自外骨骼的辅助,而不是患者更用力了。
再看静态耐力。
日常生活中,很多动作需要把手臂举在半空中保持一段时间,比如吃饭、梳头、刷牙。团队让患者把肩膀抬到约 60 度、肘部弯曲到约 90 度,尽可能长时间地保持这个姿势,最长 3 分钟。
结果显示,不通电时,患者举持时间中位数约 60 秒;通电后,中位数达到 180 秒,也就是实验设定的上限,提升约 160%。
需要说明的是,由于 3 分钟封顶,许多患者在辅助条件下“顶格”完成,真实的耐力提升可能被低估了。
与此同时,患者在 0 到 10 分的 Borg 量表上给出的费力程度,中位数从 5 分降到了 0 分。所有记录的六块肌肉,肌电活动都显著下降:三角肌三个头下降约 34% 到 43%,肱二头肌下降约 57%,胸大肌和肱三头肌分别下降约 63% 和 54%。
论文认为,这说明外骨骼不仅分担了主要发力肌肉的负荷,也减轻了那些用于代偿的肌肉的负担。
肌肉疲劳方面,团队分析了肌电信号的频谱变化。肌肉疲劳时,肌电信号的“中位频率”会逐渐下降。
结果显示,有辅助时,多数肌肉的中位频率下降得更少,其中三角肌中束和肱三头肌的改善达到统计学显著。三角肌前束也有类似趋势,但校正多重比较后未达显著。肱二头肌整体上没有显著变化,不过在同时使用肘部模块的患者中,有疲劳减轻的趋势。
“是我在动,还是机器在动?”
辅助设备做得再好,如果患者觉得“手不是自己的”,也很难长期用下去。团队因此专门评估了患者的“主体感”,也就是对自己动作的掌控感,以及对设备的满意度。
主体感问卷的总体得分为 3.7 分(满分 5 分),属于中等偏上。患者对“我完全掌控着自己在做什么”“何时以及如何移动由我决定”等表述认同度较高;但也有部分患者感觉,辅助下的某些动作并非完全由自己发起。
满意度方面,总体得分 3.8 分。“重量”一项拿到了满分 5 分,大小、安全、耐用、易用、舒适和效果等多数项目为 4 分。得分最低的是“可调节性”,仅 3 分。
论文对此并不讳言:测试中,肩部用来传力的 3D 打印塑料护套有时会断裂,需要现场修补和重新调整;而且外骨骼的穿脱都由研究人员完成,目前还不适合患者独立使用。
最后,团队在 4 名手部功能尚存、能抓握物体的患者中,做了一组更贴近日常的“概念验证”测试。
在上肢动作研究量表(ARAT)测试中,4 名患者的得分分别从 51 分升到 53 分、50 分升到 57 分、47 分升到 50 分、48 分升到 54 分,平均提高 4.5 分。作为参考,ARAT 满分为 57 分,其中一位患者在辅助下拿到了满分。
动作平滑度的结果则比较复杂。ARAT 提升较小的患者,动作平滑度大多保持或改善;而提升较大的患者,有时平滑度反而下降。“手摸后脑”这个任务的平滑度普遍下降。论文推测,这可能是因为辅助扩大了活动范围,患者在尝试自己从未“去过”的动作空间,还需要时间适应。
在模拟吃饭、倒水等日常活动中,研究人员从视频中观察到,有辅助时,患者伸向目标的轨迹更直接、更稳定,前倾躯干、耸肩等代偿动作更少,动作更顺畅,挫败感也更少。
离穿回家还有多远?
论文认为,这项研究的主要贡献不在于“用了可穿戴机器人”本身,而在于把辅助延伸到了 BPI 患者最关键的短板:肩肘近端关节。
作为对比,此前一项研究用肘部外骨骼在 9 名 BPI 患者中实现了 15 到 20 度的屈肘改善;另一项研究用单关节 HAL 机器人帮助 2 名患者在 12 到 20 个月的康复训练后,获得了 90 到 115 度的屈肘改善。
而本研究是在单次测试中,就让 14 名患者的近端活动范围提高了 80% 到 120%。不过,这些研究的设备、人群和评估方式各不相同,数字之间并不能直接比较。
在意图识别上,论文也对比了其他方案:脑电和眼电需要贴电极、反复校准,易受干扰;肌电虽直观,但在严重 BPI 患者身上,可用的肌电信号本身就可能不足;语音和视觉方案则依赖环境声音或摄像头视角。
相比之下,惯性传感器设置简单、不受环境影响。但它的前提是患者至少还能做出一点点主动动作,对于近端完全无法活动的患者,还需要其他方案。
作者在论文中也列出了几项主要局限。
首先,14 人的样本量在这一领域已属较大,但仍不足以覆盖 BPI 在损伤程度、手术方式和代偿策略上的全部差异,也难以判断哪类患者获益最多。功能任务和日常活动的结果只来自 4 人,只能视为定性的概念验证。
其次,实验在结构化的临床环境中、在研究人员严格监督下完成。而且实验未设盲,基线测试总是最先进行,患者的主观评分可能受到心理预期的影响。
第三,这是一次单次测试,评估的是“穿上时”的即时辅助效果,并未评估反复使用后的学习效应、长期适应,以及脱下设备后是否有康复作用。
此外,目前外骨骼仍需连接桌面上的控制主机,肘部气囊在每次动作完成后还需通过电脑界面手动放气,距离患者独立居家使用还有不小距离。团队提出,下一步需要改进护套耐用性、简化穿脱流程、把驱动系统集成到身上,并考虑增加手部辅助模块。
好在单次测试中,没有观察到不良事件,患者也未报告不适、疼痛加重或皮肤刺激。团队已在 Zenodo 平台公开了控制外骨骼的固件代码。
150 多年前,埃尔布们描述那条垂在身侧、抬不起来的手臂时,医学能做的还很有限。后来,显微外科学会了给神经“改道”,康复医学学会了训练残存的肌肉。如今,工程师又尝试给手臂穿上一件会呼吸的衣服。
路还很长。但至少,对于那些在事故后只能靠耸肩、扭腰来够一只杯子的年轻人来说,把手臂抬起来这件事,又多了一种可能。
参考资料
1.Ferroni, R., Aglietta, V. et al. Supporting upper limb movements with a soft robot after a brachial plexus injury. Nature Communications 17, 10104 (2026). https://doi.org/10.1038/s41467-026-76824-6
2.Proietti, T. et al. Restoring arm function with a soft robotic wearable for individuals with amyotrophic lateral sclerosis. Science Translational Medicine 15, eadd1504 (2023).
3.Ferroni, R. et al. A multi-joint soft exosuit improves shoulder and elbow motor functions in individuals with spinal cord injury. Nature Machine Intelligence 7, 1390–1402 (2025).
审核 | 医工学人理事会
