





面对大空腔器官(如妊娠子宫、胃、膀胱)内微创手术的“视野盲区”、“操控失稳”与“生理手抖”三大死穴,苏黎世联邦理工学院团队开发了一款直径仅3.2 mm的磁控柔性机器人内窥镜。
它结合了实时图像拼接(Mosaicking)与半自主导航,在活体绵羊模型中成功实现了胎儿镜激光凝固术(FLC)的精准血管消融。这项发表于《Science Robotics》的研究,不仅将激光消融精度提升了一个数量级,更大幅降低了医生的精神与体力负荷,为复杂微创手术的标准化与自动化铺平了道路。
临床困境与技术瓶颈
在微创手术(MIS)领域,柔性机器人一直被视为“圣杯”。相比传统刚性器械,它们拥有更高的灵活性和本质安全性。然而,当手术场景从狭窄的管腔(如肠道、血管)转移到大开口腔体(如妊娠子宫、胃、膀胱)时,柔性机器人却遭遇了“水土不服”。
最大的痛点在于“缺乏解剖约束”。 在管腔内,器官壁天然限制了器械的运动轨迹,起到了稳定和导向作用。但在大空腔中,柔性器械如同在无重力空间中漂浮,其高维度的构型空间让建模、控制和感知变得极其困难。
以胎儿镜激光凝固术(FLC)为例,这是治疗双胎输血综合征(TTTS)的金标准。TTTS是一种危及双胎生命的疾病,影响10%至15%的同卵双胎妊娠。即便由高容量中心的资深医生操作,双胎存活率也仅为70%,且10%的存活儿童存在长期神经发育障碍。
手术的难点在于: 医生需要将胎儿镜插入子宫,在有限的视野内扫描胎盘表面,识别并消融连接双胎血管的吻合支。对于位于子宫前壁的胎盘,传统刚性内窥镜的操控角度极为有限,导致视野倾斜、血管识别困难,甚至无法完全消融。不完全的血管分离会导致疾病复发,并显著增加幸存儿童神经损伤的风险。
此外,手部震颤是另一个隐形杀手。在精细的激光消融中,医生手部的微小抖动会导致激光能量分散,要么消融不彻底,要么误伤健康胎盘组织,引发胎膜早破(PPROM)或早产。
现有的解决方案并不完美。 此前,Cruz-Martinez等人尝试使用柔性视频内窥镜,虽然改善了视野,但因其额外的自由度,操作极其困难,需要两名训练有素的医生协同操作。Ahmad等人开发了手持式气动柔性胎儿镜,但内窥镜传感器在激光照射下的饱和问题,使其无法实现可靠的血管消融。而本团队此前的研究(Lussi等人)虽然验证了磁控柔性胎儿镜的潜力,但通过触觉控制器控制磁场方向的方式过于反直觉,且自主导航仅限于短距离、活体外环境。
解构磁控柔性内窥镜平台
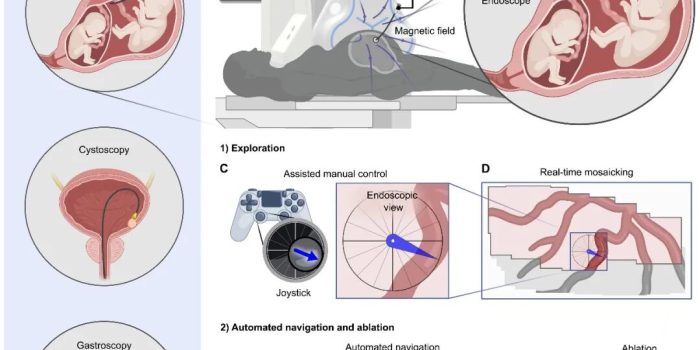
面对上述困境,苏黎世联邦理工学院团队提出了一套全新的机器人平台。其核心在于 “硬件微型化+软件智能化” 的深度融合,将复杂的操控难题转化为直观的图像交互。
该平台由三个核心部分组成:
1.磁控柔性胎儿镜:外径仅3.2 mm,兼容临床常用的10-Fr穿刺器。其远端由一系列堆叠的磁体和精密钢球关节组成,可实现高达173°的弯曲角度。内嵌摄像头、照明光纤和激光光纤工作通道。
2.电磁导航系统(eMNS):通过外部磁场无线控制内窥镜尖端的朝向,无需在器械内部集成额外的定位传感器。
3.图像处理与控制系统:基于内窥镜图像反馈,实现实时图像拼接和三种导航策略。
创新点一:基于图像的磁场控制(Image-based Magnetic Field Control)
研究团队摒弃了传统的触觉控制器,转而采用 “眼在手”(eye-in-hand)的图像视觉伺服。系统通过图像雅可比矩阵(Image Jacobian Matrix),将内窥镜图像中目标点的2D运动速度,线性映射为外部磁场矢量的瞬时旋转。更重要的是,该矩阵利用Broyden方法进行在线实时更新,确保在内窥镜运动过程中映射的准确性。这种方法完全基于图像,无需额外传感器,且不依赖设备的具体模型,具有极强的通用性。
创新点二:三种导航策略覆盖全手术流程
-
• 手动导航:医生通过操纵杆控制内窥镜图像的移动方向,就像玩第一人称游戏一样直观。 -
• 短距离自动导航:医生在当前内窥镜视野中选定目标,系统通过PID控制器自动将目标移动至图像中心。 -
• 长距离自动导航:医生在已生成的图像拼接图上选定视野外的目标,系统先估算对应磁场方向进行粗定位,再通过视觉伺服完成剩余距离的精准导航。
新旧技术对比:
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
实验与验证
研究团队通过体外、离体和活体实验,系统验证了该平台的性能。
1. 工作空间与消融角度表征
在子宫模型上的模拟显示,对于前壁胎盘,机器人胎儿镜在91%的前壁区域实现了大于45°的消融角度,而传统刚性胎儿镜仅为73%。当要求角度大于70°时,机器人覆盖了89%的前壁区域,传统设备仅覆盖33%。
2. 体外图像控制精度
在最具挑战性的水平插入、尖端朝前上方的配置下(模拟重力的 destabilizing 效应),系统在连续方向变化下的中位角度误差仅为1.8° ± 1.3°。图像雅可比矩阵的实时更新被证明至关重要,若保持初始校准值不变,轨迹跟踪性能会显著下降。
3. 活体绵羊模型导航
在活体绵羊模型中,经验丰富的胎儿外科医生使用手动导航成功沿血管进行了模拟FLC操作,中位角度误差为8.6° ± 4.8°。短距离自动导航在3.1 ± 1.7秒内到达6个目标,误差在2像素以内。长距离自动导航在平均6.31 ± 1.3秒内到达5个目标,精度优于此前离体实验。
4. 离体人类胎盘消融
在离体人类胎盘上的消融实验表明,在相同的激光功率和持续时间下,手持刚性胎儿镜复制品无法完全消融任何血管;而模拟机器人胎儿镜的固定光纤,在7根目标血管中成功闭合了3根,半闭合2根。这证明机器人平台能显著降低激光能量需求,提高消融效率。
5. 活体血管消融与用户研究
在活体绵羊模型中,医生成功进行了点消融和线消融。摄像头速度对比显示,手动操作时速度波动剧烈(均值约90像素/秒),而机器人导航时速度平稳(均值约15像素/秒),有效消除了手抖影响。
一项包含11名参与者(1名资深医生,5名有磁导航经验,5名新手)的用户研究显示,机器人平台在准确性和精度上均显著优于传统器械(P < 0.001)。NASA-TLX量表评分表明,机器人平台显著降低了用户的体力需求、努力程度和挫败感。
影响与未来
这项研究的意义远不止于FLC。它展示了一种可复用的技术范式:通过磁控柔性机器人+实时图像拼接+半自主导航,来解决大空腔器官微创手术的共性问题。
首先,它有望重塑FLC的治疗格局。 TTTS的存活率与医院年手术量高度相关。该平台通过机器人辅助,降低了操作门槛,使经验较少的医生也能在低容量中心高质量地完成手术,从而减少地理差异带来的医疗不平等。同时,减少激光能量和器械与胎膜的摩擦,可能降低胎膜早破(PPROM)和早产的风险。
其次,该技术具有向胃镜和膀胱镜延伸的巨大潜力。 胃癌和膀胱癌的筛查与治疗同样面临“视野盲区”和“医生记忆负荷”的问题。该平台展示的实时拼接和自主导航能力,在离体猪膀胱和胃模型中已得到验证,未来有望用于确保完整扫描、定位病灶和精准活检。
商业化路径方面,该平台的核心硬件(磁控柔性内窥镜、电磁导航系统)已具备临床转化的基础。研究团队此前已成立Nanoflex Robotics AG和MagnebotiX AG进行磁控机器人技术的商业化。然而,从活体绵羊模型到人体临床试验,仍需跨越严格的监管审批和更大规模的临床验证。
总结与评价
这项研究无疑为微创手术机器人领域注入了一剂强心针。它用扎实的活体数据证明,磁控柔性机器人+图像导航的组合,能够有效解决大空腔手术中的操控、视野和震颤难题。其模型无关的图像控制方法,更使其具备跨设备、跨术式推广的潜力。
但我们也需冷静看到,该技术体系距离大规模临床应用仍有距离。实时图像拼接算法在活体环境中的鲁棒性仍需提升,以应对胎儿移动、组织遮挡等动态干扰;长距离导航在更大范围拼接图上的精度保持,以及三维重建算法的集成,都是未来需要攻克的方向。此外,磁控系统在手术室中的集成、无菌化处理以及成本控制,也是商业化落地必须面对的工程与商业挑战。
尽管如此,这项研究依然标志着我们向“精准、安全、低负荷”的智能微创手术时代迈出了坚实的一步。当机器人能够“看懂”手术场景并“自主”完成部分操作时,外科手术的范式变革或许才刚刚开始。
参考资料
Michelle Mattille et al. ,Advancing minimally invasive precision surgery in large open cavities with robotic flexible endoscopy.Sci. Robot.11,eaed1470(2026).DOI:10.1126/scirobotics.aed1470
审核 | 医工学人理事会
