





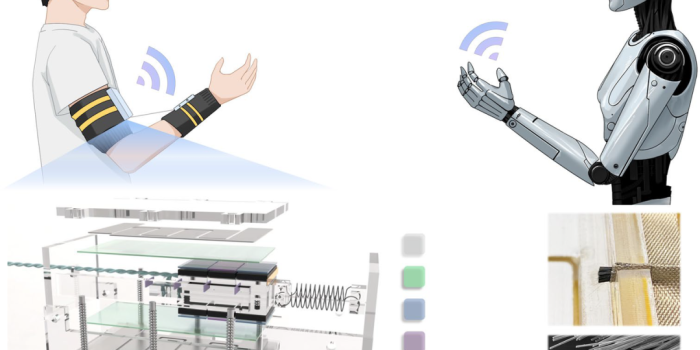
在医疗手术机器人、人机协作(HMI)以及智能康复等领域,精准的手臂运动捕捉与实时控制至关重要。传统的穿戴式动作捕捉传感器大多依赖锂电池供电和蓝牙等无线通信协议。这不仅带来了频繁充电、设备体积庞大和环境污染问题,高功耗无线传输所导致的信号延迟,也限制了其在精细手术等高即时性场景中的应用。
为了打破这一瓶颈,重庆大学与中国科学院北京纳米能源与系统研究所的蒲贤洁副教授和王中林院士团队,在 Nature Sensors 期刊发表了题为 “Self-powered triboelectric wireless sensor for robotic arm control via enhanced electromagnetic induction” 的最新研究成果。
该团队设计了一种基于双层三元电化结构的自供电无源无线手臂接口系统(Self-powered Wireless Arm Interface, SWAi),将人体手臂的机械运动直接转化为高密度的电能与无线通信信号,实现了无电池、免能量管理模块且毫秒级响应的实时机械臂控制。
技术架构与工作原理:从机械动能到无线信号的直接跃迁
SWAi 系统的核心在于其搭载的自供电机械传感模块(Self-powered Arm Movement Sensor, SAMS)。 与传统的“传感器-电池-电容器-蓝牙芯片”复杂链路不同,SAMS 实现了“运动即发电、发电即发信号”的极简物理机制。
[手臂屈伸运动] ➔ [DTE-S-TENG 采集动能发电] ➔ [柔性碳纤维开关形成脉冲] ➔ [SCMR 磁谐振极速发射无线信号]1.双层三元电化滑动发电机(DTE-S-TENG):传感器内部采用了对称的双层三元摩擦电架构。通过将三种不同电负性的材料(尼龙 PA、聚碳酸酯 PC、聚四氟乙烯 PTFE)巧妙组合,该结构在仅为 的滑块尺寸下,实现了单次运动周期 的能量输出。相比传统滑动发电机,能量输出密度提升了 4.5 倍。
2.柔性碳纤维机械开关与脉冲整形:滑动发电机产生的原始电荷变化较为平缓,无法直接激发强烈的无线电磁信号。团队引入了基于柔性碳纤维束的机械开关,在滑块滑动过程中实现快速断开与闭合,将平缓的电荷积累转化为持续时间仅 81 ms 的高尖峰脉冲电流。
3.强磁耦合谐振(SCMR)无线传输:通过脉冲电流激发发送端电感-电容(LC)回路的自激振荡,利用强磁耦合谐振原理,在接收端线圈诱发同频谐振。由于传输过程无需经过复杂的数字编码与基带芯片处理,信号响应极其迅速,且在 2.2 米的物理距离内仍能保持高达 2.1 V 的强信号输出。
行业横向对比评估
为了更直观地评估该技术在实际应用中的表现,我们将 SWAi 系统与目前主流的传统蓝牙动作捕捉方案及传统摩擦电传感器进行横向对比:
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
实验数据与控制验证
在实际控制演示中,研究人员将 SAMS 绑附于测试人员的上臂,拉线端固定于前臂。测试人员进行不同角度的手臂屈伸运动时,传感器会根据滑动位置精准触发不同方向的脉冲信号(相位差可用于分辨运动方向与速度)。
能耗表现:在一个完整的手臂屈伸周期中,SWAi 系统的总能耗仅为 。按 10 秒一个运动周期计算,平均功耗低至 ,功耗仅为传统蓝牙传感器方案的 1/497。
抗干扰性:当无线信号穿透人体(降低 8%)或接地铝板(降低 32%)等障碍物时,接收端仍能清晰解调出振荡波形,展现出极强的环境鲁棒性。
局限性与未来展望
尽管 SWAi 系统为无源人机交互与医疗机器人遥控提供了一种突破性的新思路,但在迈向临床与工业级应用时,仍面临以下挑战:
1.多自由度拓展性:目前展示的 SAMS 模块主要针对单一关节的平面直线/弯曲运动。面对手腕、手指等复杂的多自由度协同运动,如何在一个微型模块内整合多通道且无串扰的磁谐振频道,仍需进一步探讨。
2.机械耐久性与材料磨损:该系统依赖柔性碳纤维开关与摩擦层的物理接触滑动。在数百万次的超高频次使用后,摩擦层的静电衰减以及碳纤维刷的机械疲劳问题需要长期可靠性验证。
3.复杂电磁环境干扰:强磁耦合谐振对周围金属构件及强烈电磁场较为敏感。在包含大型 MRI 设备或高频电刀的医院手术室内,如何进行高可靠的电磁屏蔽与信号编码认证,将是后续工程化的关键。
总体而言,该研究成功将高密度的摩擦电能源收集与近场无线通信深度融为一体,彻底摆脱了电池与复杂能量管理电路的束缚,为未来开发轻量化、可持续的医疗穿戴设备及人机协作平台奠定了坚实的技术基础。
参考资料
An, S., Liu, S., Zhou, X. et al. Self-powered triboelectric wireless sensor for robotic arm control via enhanced electromagnetic induction. Nat. Sens. 1, 341–349 (2026). https://doi.org/10.1038/s44460-026-00039-x
审核 | 医工学人理事会
