





在外科手术领域,软组织(Soft Tissue)重构长期以来被视为机器人自动化的“终极禁区”。机器人的每一微毫米移动都完全依赖于外科医生的实时手部操控。医生个人的经验差异、生理抖动或长时间手术带来的疲劳,依然直接影响着最终的手术质量。
约翰斯·霍普金斯大学 Axel Krieger 教授团队在《Science Robotics》上发表的题为“Autonomous robotic laparoscopic surgery for intestinal anastomosis”研究成果打破了这一禁局。
研究团队开发的“智能软组织自主机器人”(Smart Tissue Autonomous Robot, STAR)成功在活体猪模型上完成了高难度腹腔镜下小肠端端吻合术(Laparoscopic Small Bowel Anastomosis)。这一成果标志着软组织微创手术向“条件自主”(Level 3 Autonomy)迈出了决定性的一步:机器人能够在人类医师的监视下,独立完成复杂的图像识别、三维缝合规划、运动同步以及高精度的穿针与结扎。
软组织微创架构的重构:智能硬件与双闭环控制
在开放性手术中,医生可以通过外部物理夹具对器官进行机械固定;但在狭窄的腹腔镜微创空间中,器官挂悬于腹腔内,空间可及性极差,且必须受到腹壁穿刺套管(Trocar)的远端运动中心(Remote Center of Motion, RCM)物理约束。为了在严苛的微创环境下实现条件自主,STAR 系统构建了一套集高精度感知、动态规划与闭环控制于一体的硬件与算法架构。
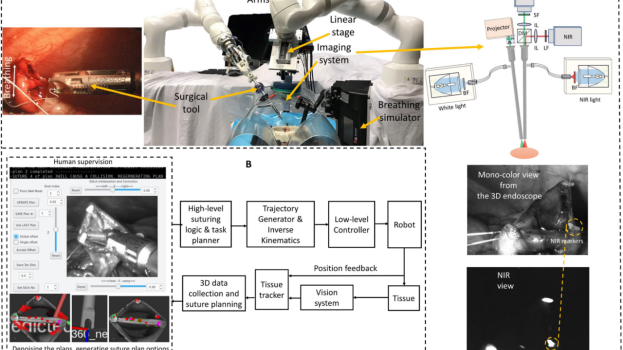
STAR 系统的硬件平台主要由两台 KUKA LBR Med 轻量化七轴机械臂组成。其中一台机械臂持载电动 Endo 360 缝合工具,具备末端俯仰(Pitch)姿态控制;另一台机械臂持载定制的双通道内窥镜系统,整合了近红外(NIR)相机与 3D 单色结构光投影仪。该成像系统可在不干扰手术视野白光照明的情况下,精准追踪涂抹于组织关键位置的生物相容性 NIR 荧光标记物,并重建出肠道表面的三维点云数据。
在闭环控制策略上,STAR 采用了分层决断机制。当系统检测到组织处于相对静止时,高层任务规划器会依据 3D 点云自动生成两种缝合路线方案(如均匀分布方案或角落加强方案)。随后,算法会在三维空间中投影缝合工具的几何包络框,提前预测并过滤工具与肠壁发生碰撞的潜在风险。操作医生仅需在图形用户界面(GUI)上审阅并批准最优方案,低层轨迹生成器便结合 Reflexxes 运动库与 Kinematics and Dynamics Library (KDL) 逆运动学求解器,在保证腹壁 RCM 约束的前提下驱动机械臂执行精准缝合。在整个缝合流程中,超过 83% 的步骤由机器人独立完成,极大地释放了外科医生的认知负荷。当系统检测到每次穿针后的组织形变超过 3 毫米时,会自主向医生发出重新规划路径(Replanning)的提示,从而动态适应软组织的变形。
动态生理环境下的毫秒级觉察:基于卷积神经网络的呼吸感知
活体腹腔镜手术面临的最严峻挑战,莫过于患者呼吸运动引发的周期性组织位移。在猪模型中,呼吸导致的肠道位移幅度可达数毫米,若机器人在组织剧烈位移时强行穿针,极易引发针头滑脱、撕裂肠壁或漏针,进而导致灾难性的吻合口瘘。
为了攻克这一难题,研究团队研发了一种基于卷积神经网络(CNN)的实时呼吸运动预测与同步控制算法。团队收集了活体猪腹腔镜手术中 9,294 组运动轮廓数据(包含 4,317 组呼吸运动样本与 4,977 组呼吸暂停样本)对网络进行训练。网络的输入为最近 2 秒内近红外标记物的位置历史与运动方向,输出则预测当前时刻组织处于“运动状态”还是“静止状态”。
该算法能以 93.56% 的训练准确率精确锁定呼吸周期的底部静止期。在实际操作中,当系统判定组织进入静止窗口时,会瞬间触发 3D 点云采集并完成进针——其进针动作仅需 0.5 秒,完全收敛于 1.143 秒的呼吸静止期内。
在离体(Phantom)及活体(In Vivo)环境下的对照实验中,基于 CNN 的深度学习追踪算法在面对光照强弱变化、体液遮挡及不同成像距离时,展现出了极高的鲁棒性。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
通过毫秒级的运动同步,STAR 成功解决了软组织动态形变下的穿针时机问题,为微创自动化提供了极其可靠的“外科眼球”。
超越人类专家的极佳一致性:体外端端吻合性能校验
肠道端端吻合术的成功与否,极度依赖于物理缝合参数的精细度。过大的缝合间距(Suture Spacing)会导致肠内容物渗漏;过小的间距或过深的进针(Bite Depth)则可能引发组织缺血坏死或肠腔狭窄。研究团队将 STAR 系统与四位资深外科医生分别采用的手工腹腔镜(LAP)及达芬奇机器人辅助遥控手术(RAS)进行了严格的体外对比实验。
在模拟 14 次/分钟呼吸运动及随机组织拉伸形变的环境下,实验对三组方法的缝合质量指标进行了全面量化,数据清晰地揭示了一个深层趋势:尽管人类医生通过达芬奇系统的直观遥控实现了最快的缝合速度(31.96 分钟),但在缝合精度与一致性(变异系数 COV)上,STAR 展现出了稳定性。STAR 实现了 83.05% 的首针完美穿透率,单针试探修正次数(Hesitancy per stitch)仅为 0.17,远低于手工腹腔镜的 1.03 次。
研究团队将吻合后的离体肠道接入 1.5T 磁共振成像(MRI)设备,通过 4D 流体动力学(4D Flow MRI)检测液体通过吻合口的流动状态。结果显示,STAR 缝合的肠道内部流场呈高度层流(Laminar Flow),而手工腹腔镜组则呈现明显的漩涡与湍流(Turbulent Flow)。这证明,机器人凭借超高的一致性,实现了良好的组织几何复位。
从荧光标记到无标记视觉:级联 U-Net 的解剖感知进化
虽然近红外(NIR)荧光标记物在实验阶段提供了极高的定位精度,但从临床转化与监管审批的角度来看,在人体内涂抹外源性标记物依然增加了审批流程的复杂性与潜在的组织异物风险。为了实现向无标记(Markerless)纯视觉引导的过渡,研究团队在论文中进一步提出了一种基于级联 U-Net(Cascaded U-Net)深度学习架构的解剖地标检测算法。
该算法由两个联动的 U-Net 卷积神经网络与后处理模块构成:
-
• 第一级 U-Net(组织分割):接收原始灰度内窥镜图像,利用多分辨率特征提取,将复杂的肠道组织从含有脂肪、体液及背景器械的噪点环境中分割出来,输出二值化组织掩码。 -
• 后处理与最大连通域过滤:通过提取分割结果中的最大连通域(Largest Connected Component),彻底剔除背景中偶发的误判噪声。
• 第二级 U-Net(地标热力图回归):将原始图像与第一级的分割掩码双通道叠加作为输入,专门预测肠道切口边缘四个关键角落的地标热力图(Heatmap),通过寻找热力图响应最大值确定空间坐标。
研究团队在 3,037 帧连续动态视频数据集上对该算法进行了校验。实验表明,级联 U-Net 在测试集上的地标定位误差仅为 2.6±2.1像素,远低于临床安全容许误差上限(11.3 像素)。这一创新意味着,未来的自主手术机器人可逐步减少对荧光标记的依赖,直接基于标准白光内窥镜实现解剖结构识别。
活体生理环境的终极考验:猪模型存活研究与组织学验证
在评估医疗机器人时,离体实验仅仅是第一步,真正的考验在于活体生理环境中的复杂动态变化。研究团队在 4 只活体猪模型(体重 32~35 kg)上实施了腹腔镜下小肠端端吻合术,并在术后进行了为期 1 周的存活观察,设置 1 例由高级外科医生操作的手工腹腔镜手术作为平行对照。
在真实的活体腹腔镜环境中,系统需要面对肠道水肿(Edema)、腹腔气腹微漏导致的视场漂移以及软组织不规则蠕动等极具挑战的随机因素。STAR 在 4 例活体手术中共完成了 86 针缝合,其中 66.28% 的针次在无需任何人工位置微调的情况下一次性成功落针。
术后第 7 天的尸检与组织病理学(Histology)评估给出了明确的临床结果:
-
• 破裂压力(Leak Pressure):STAR 缝合的肠道吻合口承受住了平均0.69±0.59 psi 的爆破压力(部分样本达到安全测试上限 1.2 psi),未发生术后渗漏。 -
• 肠腔通畅度(Lumen Patency):STAR 组达到了 88.75±4.79% 的通畅度,与人类医生手工操作组(90%)无统计学差异,有效避免了术后肠梗阻。 -
• 组织愈合与炎症反应:H&E 显微染色切片显示,STAR 缝合处的黏膜层连续性良好,充血与血肿极小。代表急性炎症反应的多形核白细胞(PMN)浸润计数与手工对照组相比无显著差异,证明机器人高精度的动作并未造成额外的组织撕裂或毁损。
这一活体存活实验完整证明了条件自主手术机器人具备走出实验室、迈向临床前应用的可行性。
从单项任务自主到具身智能:产业生态与未来范式跃迁
STAR 系统的这项研究并非孤立的学术探索,它拉开了全球医疗机器人产业向“具身智能”(Physical AI)与高级自主性演进的序幕。商业分析机构报告显示,智能软组织自主机器人市场正在迎来爆发式增长。全球 STAR 及相关自主软组织手术机器人市场规模预计将从 2025 年的 1.4 亿美元快速增长至 2035 年的 16.2 亿美元,年复合增长率(CAGR)高达 27.8%。
在技术演进与产业落地层面,该领域展现出三个显著的衍生趋势:
一是从“几何路径规划”向“生成式大模型(VLM)”的范式跃迁。2022 年发布的 STAR 系统主要依赖于“3D点云重建+几何运动学”的预设路径算法,好比“按照地图在固定轨道上自动驾驶”。而到了 2024 至 2025 年,Axel Krieger 团队与斯坦福大学合作,推出了全新的“分层手术机器人 Transformer”(Hierarchical Surgical Robot Transformer, SRT-H)。SRT-H 引入了类似于 ChatGPT 的视觉-语言大模型(Vision-Language Model, VLM)与模仿学习(Imitation Learning)架构。通过观摩数百小时人类专家手术视频,SRT-H 学会了理解手术语义逻辑,在没有预设几何轨迹的情况下,自主完成了包含 17 个连续子任务的胆囊切除术(Cholecystectomy),并在离体实验中实现了 100% 的成功率。这种从“特定动作自动化”向“理解整体手术语义”的跨越,标志着手术机器人正式迈入具身智能时代。此外,针对微血管等更小尺度的重构需求,微型软组织自主机器人(micro-STAR)也应运而生,利用光纤光学相干层析成像(OCT)实现了小血管吻合的自主穿针。
二是商业化模拟平台与监管认证标准的建立。高自主性医疗设备面临的最严峻挑战在于临床前的安全校验。传统的手术机器人认证标准仅适用于遥控操作。2025 年 5 月,FDA 正式认可更新后的 IEC 80601-2-77 国际标准,涵盖了从微创到模块化自主手术系统的安全规范。与此同时,产业基础设施也在迅速补齐。由 Axel Krieger 等人联合创办的 Inner Logic(原 Semaphor Surgical)于 2026 年 7 月完成了 1,150 万美元的种子轮融资,由 General Catalyst 领投。该公司专注于构建基于物理引擎的高仿真数字孪生平台,旨在为自主手术机器人提供监管级(Regulatory-grade)的安全校验与强化学习训练环境。
三是头部医疗器械巨头的半自主化演进。在产业竞争格局方面,虽然直观医疗(Intuitive Surgical)的达芬奇系统仍占据市场主导地位(截至 2025 年全球安装量超过 11,100 台),但其 2024 年推出的 da Vinci 5 已全面集成了力反馈(Haptics)与 AI 阶段识别功能。美敦力(Medtronic)的 Hugo RAS 系统以及 Moon Surgical 的 Maestro 辅助平台,也在通过引入术后 AI 阶段分析与智能镜头追踪向半自主靠拢。数据显示,在 2015 至 2023 年获 FDA 批准的手术机器人中,86% 仍属于 Level 1(机器人辅助),仅有 6% 达到 Level 3(条件自主)。这种渗透率差距,恰恰为 STAR 这类高自主性技术的商业落地留出了市场空间。
结语
从人类外科医生的“主从遥控助手”,到能够自主感知、实时规划并在动态生理环境中精准穿针的“智能实体”,STAR 系统在腹腔镜小肠吻合术中的成功,深刻揭示了医疗自动化的未来形态。
机器人并不是要取代外科医生,而是通过消除人类生理极限带来的性能波动,将标准化、高精度的大型复杂手术带给每一个普通患者。正如 Axel Krieger 所言,未来的手术室中,人类医生将逐渐转变为高屋建瓴的“监护者与总指挥”,在机器人遇到罕见解剖变异时进行干预,而将高重复性、高精度的微观操作交由具身智能机器人自主完成。随着视觉大模型、软体触觉感知与高仿真校验平台的进一步突破,自主软组织手术正在以超越想象的速度,从科幻构想蜕变为现实。
参考资料
H. Saeidi et al. ,Autonomous robotic laparoscopic surgery for intestinal anastomosis.Sci. Robot.7,eabj2908(2022).DOI:10.1126/scirobotics.abj2908
审核 | 医工学人理事会
