





香港中文大学团队在《Science Robotics》发表研究,提出一种可重构的螺旋支架,用于稳定呼吸运动中的远程机器人支气管介入。
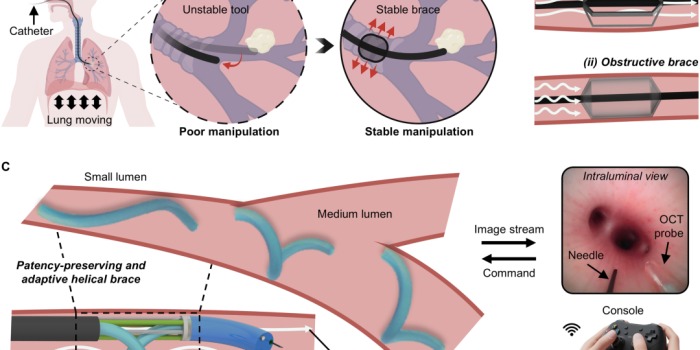
该支架直径可在3.0至29.3毫米间调节,将呼吸引起的导管位移减少约96.0%,同时保持超过97.4%的管腔通气传导率,并在活体猪模型中实现了亚毫米级精度的药物递送、支气管穿刺和液体抽吸,以及无呼吸运动伪影的光学相干断层扫描成像。
困局与挑战
在肺部疾病的诊断与治疗中,支气管镜和经支气管针吸活检是极为关键的微创手段。然而,一个根本性的物理难题始终困扰着医生和工程师:肺是会动的。
呼吸和心跳引起的肺部位移可达约10毫米。这意味着,当医生试图将一根细针精准刺入肺部病灶,或利用光学相干断层扫描(OCT)探头对支气管壁进行高分辨率成像时,目标组织始终在视野中来回移动。其直接后果是:肺结节活检的组织病理学确诊率下降,成像中出现严重的运动伪影。
为了解决这个问题,过去几十年里,工程界提出了两类主要的“锚定”方案:刚性形状锁定支架和球囊支架。但它们各自存在致命缺陷。
刚性形状锁定支架通常由不锈钢、镍钛合金或聚乳酸等高模量材料制成。为了在体内实现形状控制,它们需要电缆持续施加轴向张力。这种张力不仅会阻碍导管在弯曲气道中的导航,还会产生径向压力,使气道壁变形。更危险的是,某些电热驱动版本需要200毫安电流来加热核心,这超过了肌肉收缩阈值(6毫安)的33倍,接近心室颤动阈值(75毫安)的3倍;同时,诱导的温度升高可达52°C,远超表皮烧伤阈值(50°C)。压力创伤、热损伤和电气危险,是这类方案无法回避的临床安全顾虑。
球囊支架虽然由硅胶或橡胶等软材料制成,组织相容性更好,且没有热/电风险,但它的致命问题是阻塞管腔。在呼吸道中,充气的球囊会阻碍气体交换,可能诱发呼气压力超过+30 cmH₂O、吸气压力低于-50 cmH₂O,进而导致肺不张、肺炎、呼吸困难甚至肺水肿。此外,现有球囊和形状锁定支架的可重构直径范围有限,无法适应从主支气管(约10毫米)到亚段支气管(约3毫米)的显著尺寸变化。
换句话说,稳定性和安全性,在过去的方案中是一对不可调和的矛盾。要稳住工具,就得牺牲通气或承担组织损伤风险;要保证安全,就难以在动态环境中实现精准操作。
解构技术
香港中文大学团队提出的螺旋支架,试图同时解决“稳定”与“保通畅”这两个目标。其核心设计思路可以概括为:用不对称刚度的模块,堆叠出一个可液压驱动的螺旋结构。
设计原理:不对称刚度 + 旋转堆叠
该支架采用管状设计,由多个相同长度的管状模块同轴堆叠而成,每个模块之间以一定的旋转角度(α)错位排列。每个模块由两种拉伸模量(E₁和E₂)显著不同的对称部分组成。当内部流体压力增加时,模块会发生弯曲,而模块之间的旋转错位则使整体结构从直线形态转变为螺旋形态。
这种设计的巧妙之处在于:它不依赖电缆张力或电热驱动,而是通过纯净水液压驱动。水不可压缩,避免了气动驱动中的压缩性损失,同时实现了从直线到螺旋的 proportional(比例)控制。
研究团队通过分段常曲率运动学模型对螺旋形状进行了建模,并优化了设计参数(E₁、E₂、模块数n、内外半径R₁/R₂、长度l₀和旋转角α)。最终优化的支架为50毫米长、外径3.0毫米、内径1.5毫米的管状结构,由500个0.1毫米长的模块组成,模块间旋转角为0.5°。
材料选择与性能对比
团队测试了三种商业材料组合:FLXA-CT-S40/S90、S70/S90和S85/S90(以下简称S40/S90、S70/S90、S85/S90)。关键数据如下:
|
|
|
|
|
|
|
|---|---|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
S70/S90被选为最优组合,因为它实现了高径向力(0.49 N)和高轴向力(0.67 N),同时具有976.7%的可重构直径比(最大直径29.3 mm / 最小直径3.0 mm)。S85/S90虽然模量最高,但其螺旋卷曲更松(曲率半径约为S70/S90的3倍),导致径向力反而更小。
与传统方案的对比
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
实验与验证
稳定性:位移减少96%
在模拟人体肺部的动态体模中,研究团队测试了支架在10毫米大支气管和5毫米小支气管中的稳定性。在模拟重度呼吸条件下,未锚定的支架导管位移约2.97毫米,而锚定后位移被限制在0.12毫米以内。在大支气管中,锚定/未锚定导管位移比约为2.5%。
通畅性:流量传导率保持97.4%以上
在正常静息呼吸中,气道内压力通常在吸气时-5 cmH₂O到呼气时+5 cmH₂O之间。未锚定的支架导管在10毫米大支气管中使吸气和呼气压力增加约70%,在5毫米小支气管中增加约400%。但当螺旋支架锚定后,两个支气管中的压力波动均被限制在≤2.6%,所有相对压力变化均在临床安全阈值(-50至+30 cmH₂O)内。
安全性:离体大鼠支气管实验
研究团队对大鼠支气管进行了离体生物力学测试,施加1 N的径向力持续2小时,模拟经支气管微波消融的典型操作时长和穿刺力。光学显微镜、OCT和组织学分析显示,应力组与未应力对照组之间无显著表面创伤,支气管层结构保持完整。OCT图像中组织层厚度的平均变化≤6 μm。
远程操作精度:亚毫米级
研究团队开发了螺旋支架辅助的远程机器人导管,集成介入针、OCT成像探头和 endoscopic 相机。在活体猪肺中,未锚定导管在模拟呼吸下位置误差超过3毫米,而支架锚定后位置误差降至≤1毫米,实现了亚毫米级控制精度。
活体猪模型中的介入操作
在活体猪模型中,团队成功演示了三种代表性针干预:药物递送、支气管穿刺和液体抽吸。支架锚定在相邻支气管中,通过 manipulator 转向在 endoscopic 引导下实现远程操作的针对准。
无呼吸运动伪影的OCT成像
在离体猪肺中,未锚定OCT探头在正常静息呼吸下平均径向位移约57 μm,重度呼吸下约116 μm;支架锚定后,两种条件下平均径向位移均降至约15 μm。在活体猪肺中,未锚定探头沿支气管轴出现约125帧波动,平均径向位移141 μm;支架锚定后平均径向位移降至40 μm以下,减少71.9%,仅偶尔出现3±1帧的扫描抖动。
影响与未来
这项研究的意义,远不止于“让支气管镜更稳”。它指向了一个更宏大的命题:在动态的生理环境中,如何实现稳定、精准的远程机器人操作。
从技术路径上看,螺旋支架提供了一种全新的“锚定”范式:不阻塞管腔、不依赖刚性锁定、不产生热/电风险,同时具备近10倍的直径可调范围。 这意味着,它不仅可以用于支气管,还有潜力拓展到其他动态管腔器官,如血管、消化道、尿道等。
从商业化角度看,该技术的落地路径相对清晰:
-
1. 短期(1-3年):作为现有支气管镜和经支气管针吸活检工具的辅助附件,进入临床前试验和早期可行性研究。其液压驱动系统与现有内窥镜工作通道的兼容性是关键。 -
2. 中期(3-5年):与远程手术机器人平台(如达芬奇、强生Ottava等)集成,作为末端执行器的稳定模块,提升现有机器人系统在肺部动态环境中的操作精度。 -
3. 长期(5年以上):结合AI导航和实时OCT成像,实现自主或半自主的经支气管介入,推动肺癌早期诊断和局部治疗的精准化。
如果成功,这项技术可能改变肺癌诊断的游戏规则。目前,经支气管肺活检对周围型肺结节的诊断率约为70%,部分原因就是呼吸运动导致的采样误差。将导管位移从毫米级降至亚毫米级,意味着医生可以更有信心地命中目标,减少重复活检,提高早期确诊率。
结语
必须承认,这项研究的实验数据令人印象深刻:96%的位移抑制、97.4%的通气保持、亚毫米级操作精度,以及在活体猪模型中的成功验证。它确实为解决动态肺部介入的稳定性问题提供了一个优雅的工程方案。
但也要看到,从活体猪到人类临床,仍有相当长的路要走。液压驱动系统的长期生物相容性、在复杂弯曲气道中的导航能力、与现有临床工作流的整合、以及大规模生产的一致性和成本控制,都是商业化前必须跨越的障碍。此外,虽然离体实验显示2小时1 N负载下无显著组织损伤,但人类支气管壁的力学特性与猪、大鼠存在差异,长期反复锚定的安全性仍需更多在体数据支持。
不过,方向是清晰的。当远程手术机器人逐渐从“能操作”走向“精准操作”,如何在动态器官中实现稳定锚定,将成为下一代医疗机器人的核心竞争力之一。 这根小小的螺旋支架,或许正是打开这扇门的一把钥匙。
参考资料
Daneshgar, S., Campagnini, S., Macaluso, R. et al. Identifying unique gait phenotypes across neuromotor conditions using wearable inertial sensors and topological data analysis. npj Digit. Med. (2026). https://doi.org/10.1038/s41746-026-02940-8
审核 | 医工学人理事会
