





1966 年,好莱坞科幻电影《神奇旅程》(Fantastic Voyage)讲了这样一个故事:一艘载着医生的潜艇被缩小到微生物大小,注射进一位科学家的血管,一路驶向大脑去清除血栓。体外的指挥中心里,人们盯着一张巨大的人体血管图,追踪潜艇走到了哪里。
60 年后,“把机器人送进人体”已经不完全是科幻。过去二十多年,研究者造出了各种由外部磁场无线驱动的微型机器人,它们有望钻进血管、胆管和脊髓周围的腔隙,去完成取栓、送药等任务。但电影里那张“血管地图”上的光点,也就是实时知道机器人在哪儿,至今仍是一道难题。
近日,香港中文大学机械与自动化工程学系张立教授团队在 Science Robotics 上发表论文,报告了一套由人工智能驱动的磁追踪系统。它能在强大的驱动磁场“轰鸣”之下,实时定位内置磁铁仅约 2 到 7 立方毫米大小的磁性机器人。在体外测试中,两种尺寸的机器人在最深分别达 70 毫米和 100 毫米的范围内,平均定位误差都约为 1.3 毫米。
团队还把这套系统接入导航控制回路,在没有磁屏蔽的临床环境中,引导微型机器人在山羊的脊髓蛛网膜下腔和胆管内往返移动,估计轨迹与 X 光影像高度吻合。
简言之就是:先用 AI 把驱动磁场造成的干扰“算出来、减掉”,再从剩下的微弱信号里读出机器人的三维坐标。那么,这个“减法”为什么难?AI 又是怎么做到的?
被驱动磁场淹没的“灯塔”
先说清楚追踪的对象。
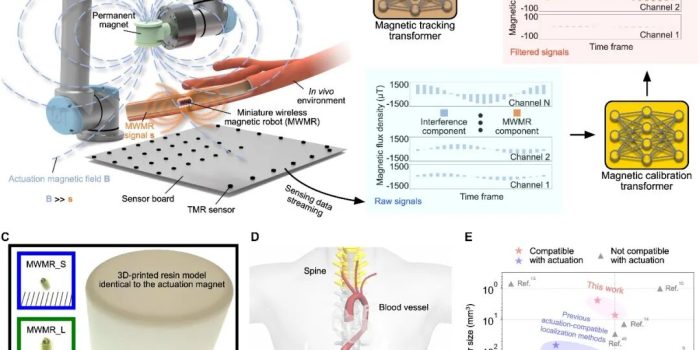
研究中的机器人属于“微型无线磁性机器人”(miniature wireless magnetic robots,下文简称 MWMR)。它的结构并不复杂:一颗圆柱形小磁铁,外面套一层 3D 打印的螺旋状树脂外壳,形状有点像一颗小螺丝。体外的机械臂末端装着一块大永磁铁,旋转时产生旋转磁场,带动机器人体内的小磁铁一起转,螺旋外壳就像螺旋桨一样推着它前进。
团队制作了两种尺寸:小号 MWMR_S 内置直径 1 毫米、长 3 毫米的磁铁,整体外径约 1.9 毫米;大号 MWMR_L 内置直径 1.5 毫米、长 4 毫米的磁铁,外径约 2.8 毫米。
要在人体内导航,光会“开”还不够,还得知道机器人此刻在哪儿。论文梳理了现有手段的短板:X 光、磁共振、超声等影像方法存在辐射暴露、时间分辨率低等问题,而且通常只能给出二维位置;常规的电磁追踪需要额外施加定位磁场,还要在器械上装电子元件来感知和回传数据。可是,定位磁场会和驱动磁场互相干扰,毫米级的机器人里也根本塞不下电路。
一个更巧妙的思路是:机器人体内本来就有一颗磁铁,何不直接把它当作“信标”,让体外的磁传感器去捕捉它发出的磁场?这样既不需要额外的定位磁场,也不用改造机器人。
难点在于“信标”太弱,而“噪声”太强。
磁铁越小,发出的磁场越弱;而且偶极子磁场随距离的三次方衰减,距离翻一倍,信号只剩八分之一。与此同时,驱动用的大磁铁就在旁边旋转,它在传感器处产生的磁场比机器人信号强得多。论文的粗略比较显示,两者的强度比最高可超过 1,000 倍。
打个不太精确的比方,这有点像在一座上千人齐声呼喊的体育馆里,去分辨一个人的低语,而且呼喊声和低语还处在同一个“音调”上。论文指出,由于两种信号缺乏频率上的差异,没法简单地用滤波把它们分开。
此前已有研究在没有驱动磁场的条件下,把约 1 立方毫米的磁性标记物在 250 毫米深处定位出来。但一旦驱动磁场在场,能在临床相关深度被成功定位的最小标记物,就退回到了厘米级。按论文的说法,这个尺寸对于血管介入、胆管给药等大多数应用来说是无法接受的,只有胃肠道相关场景勉强可用。
作为参照,1 立方厘米等于 1,000 立方毫米。按论文给出的磁铁尺寸估算,MWMR_S 的磁铁体积约 2.4 立方毫米,MWMR_L 约 7.1 立方毫米,编辑估算),比此前能与驱动磁场兼容的定位标记物小了一到两个数量级(编辑据原文图 1E 估算)。
先把“噪声”算出来,再减掉
团队的解法分两步:第一步把干扰“猜”准,第二步从余下的信号里读出位置。
先看硬件。追踪系统的核心是一块传感器板,上面布置了 40 个隧道磁阻(TMR)传感器。团队测试发现,这种传感器灵敏度高、噪声低,能在 100 毫米深处可靠地检测到直径 2 毫米的小球形磁铁;作为对照,常用的霍尔传感器在深度超过 50 毫米后,自身噪声就盖过了同一颗磁铁的信号。
这 40 个传感器被分成两类。其中 28 个是“追踪单元”,以 7 组、每组 4 个的方式均匀铺在 180 毫米 × 120 毫米的区域里,它们正上方就是机器人的工作区;另外 12 个是“校准单元”,分成两组、每组 6 个,被刻意放在离工作区足够远的地方,远到机器人信号传到那里已经衰减到传感器的噪声水平。
这样一来,校准单元“听”到的永远只有干扰,而追踪单元听到的是“干扰 + 机器人信号”。关键的假设是:同一时刻,干扰磁场在校准单元和追踪单元之间的空间关系是稳定的,不管机器人在不在场。
这和降噪耳机的思路有几分相似:耳机外侧的麦克风专门收集环境噪声,再据此把耳朵里的噪声抵消掉。不同的是,这里的“抵消”不是简单地反相,而是交给一个神经网络去学习两组传感器之间复杂的空间对应关系。
这个网络被称为“磁校准 Transformer”(magnetic calibration transformer,下文简称 MCT)。训练时,团队在没有机器人的情况下,让机械臂带着驱动磁铁随机改变位置和朝向,同时记录两类传感器的读数,前者作为输入,后者作为答案。预训练数据由 20 段、每段 5 分钟的记录组成,共约 70.1 万个样本。
训练好之后,MCT 就能根据校准单元的读数,推算出追踪单元里“本该有”的干扰;用实测读数减去这部分,剩下的就是机器人的信号。
不过,实验室里学到的空间关系,换个环境就可能“走样”。论文举了个例子:仅仅是传感器板发生了轻微移位,MCT 的平均绝对误差就从不到 1 微特斯拉升到 2.47 ± 3.11 微特斯拉。
团队的应对方法是“开工前先热身”:每次追踪之前,先采集约 10 分钟、约 7 万个样本的校准数据,对预训练的 MCT 做微调。微调之后,同一测试集上的误差降到 0.46 ± 0.42 微特斯拉,误差低于 1 微特斯拉的样本比例从 44.3% 升到 90.2%。
0.46 微特斯拉是什么概念?地球磁场的强度通常在 25 到 65 微特斯拉之间,0.46 微特斯拉大约只相当于地磁场的 1% 左右(编辑估算)。
从“看照片”到“看视频”
把干扰减掉之后,第二步是从机器人信号里读出位置。
团队注意到,机器人的运动是连续的,它此刻的位置不仅和当前这一帧读数有关,也和之前若干帧有关。因此,他们没有像以往多数方法那样逐帧计算,而是设计了“磁追踪 Transformer”(magnetic tracking transformer,下文简称 MTT),一次读入连续 32 帧信号,同时在空间和时间两个维度上寻找关联,再输出当前时刻的三维坐标。
这有点像判断一只球的位置:只看一张模糊的照片容易出错,但看一小段视频,就能结合它的来路做出更可靠的推断。论文中的对比实验也显示,利用时间相关性能提升定位精度。
训练 MTT 需要海量的“标准答案”。团队用内径 3 毫米的 PVC 管搭建了 18 种不同走向的三维管道,驱动机器人在里面穿行,同时用深度相机记录机器人的真实位置。为了增加多样性,他们还刻意改变管道摆放、高度和传感器板的位置。最终,两种机器人分别积累了约 127 万和 146 万个样本。
为了检验模型能否“举一反三”,测试用的 5 种管道结构完全没有出现在训练和验证集中,传感器板的位置也做了随机变动。
结果显示,MWMR_S 和 MWMR_L 的平均欧氏误差分别为 1.30 ± 0.86 毫米和 1.32 ± 0.84 毫米。考虑到不同深度的样本数量不均衡,团队还计算了按深度区间等权重的“平衡误差”,分别为 1.48 毫米和 1.56 毫米。
和预期一致,深度越大,误差越高。从箱线图看,MWMR_S 在 10 到 20 毫米深处的中位误差不到 1 毫米,到 60 到 70 毫米时升至约 3 毫米(编辑据图读取)。论文解释,超过一定深度后,机器人信号会衰减到与传感器噪声、或与干扰消除后的残余误差相当的水平,精确定位也就无从谈起。
这也解释了为什么以往基于物理模型的方法只能追踪厘米级机器人:消除干扰总会留下一点残差,机器人足够大时,信号能“压住”残差;缩小到毫米级后,信号可能和残差差不多大,甚至更小。论文认为,经过微调的 MCT 大幅压低了残差,而 MTT 利用时间信息进一步提升了精度,两者结合才让毫米级追踪成为可能。
真实手术室里还有一个麻烦:校准之后,环境里可能突然出现新的磁性干扰,比如有带磁性材料的物体被挪到附近。团队为此又设计了一个“磁去噪 Transformer”(MDT),专门估计校准后新出现的噪声。
实验中,这类噪声让平均定位误差从 1.30 毫米飙升到 65.77 毫米,系统基本“失明”;引入 MDT 后误差降回 2.80 毫米,再对 MTT 做一轮微调,进一步降至 1.64 毫米。论文称,这一方法对未曾见过的噪声源同样有效。
此外,团队还用第三个网络(MOT)估计机器人的指向,平均角度误差为 2.95° ± 3.12°,把定位从三维位置扩展到了“三维位置 + 二维朝向”的 5 个自由度。
接下来是导航。闭环导航的前提,是把追踪系统和驱动机械臂的坐标系对齐,通常要借助额外的光学设备。团队则另辟蹊径:驱动磁铁本身就是一个强磁源,它的位置既能从机械臂的参数算出,也能被传感器测出,于是可以直接求出两套坐标系之间的转换关系,省掉了额外的视觉设备。
团队先在两种模型里做了测试。一种是内径 3 毫米、灌有黏度 5.4 厘泊水-甘油溶液的 PVC 管,模拟简化的血管;另一种用杨氏模量 4.86 千帕的水凝胶模拟脊髓,搭出内径 2 毫米的蛛网膜下腔模型,灌入黏度 1.05 厘泊的溶液模拟脑脊液。
选择 2 毫米并非偶然。论文援引的解剖学研究指出,机器人直径小于 2 毫米,才有可能在人体脊髓蛛网膜下腔中工作,而 MWMR_S 恰好满足这一条件。
导航过程中,深度相机只负责录像以供事后分析,不提供任何位置信息,控制完全依赖追踪系统的实时估计。机械臂的位姿以每秒 30 次的频率更新。在模拟血管中,MWMR_S 和 MWMR_L 的最高速度分别达到每秒 4 毫米和 9 毫米。估计出的轨迹与管道的三维形状高度一致。
走进山羊的脊髓和胆管
实验室里的磁环境相对“干净”,真正的考验在临床环境。
团队在一只山羊身上开展了动物实验。山羊侧卧在传感器板上方,确保目标脊柱节段落在工作区内;一台 C 臂 X 光机在旁同步拍摄,作为对照参考。研究人员先在山羊颈部用定制的钛合金穿刺针穿入蛛网膜下腔,由于山羊的蛛网膜下腔比人类更窄,团队先用一根 6F 导管把通道撑开,再把 MWMR_S 注入。
对比显示,即便不算驱动磁场,临床环境的磁干扰也明显强于实验室,波动幅度超过 2 微特斯拉,并集中在特定频段。论文认为,这主要源于 C 臂 X 光机等大功率电磁设备。
在这种环境下,只在实验室数据上预训练的 MCT 误差升到 9.36 ± 9.41 微特斯拉。而在术前采集 10 分钟校准数据微调后,误差降到 0.56 ± 0.58 微特斯拉,误差低于 1 微特斯拉的样本比例从 9.8% 跃升到 83.8%。换句话说,那“10 分钟热身”正是系统能在嘈杂临床环境中工作的关键。
随后,团队依靠追踪系统的实时定位,引导 MWMR_S 在蛛网膜下腔中前进,再原路返回。
估计轨迹与 C 臂从侧面拍摄的 X 光影像高度吻合,前进和返回两条轨迹也几乎重合,这与“沿同一条路一去一回”的事实相符。
之后,团队调整山羊体位,在同一只山羊的胆管中重复了实验:经十二指肠大乳头置入导管,把 MWMR_L 送入胆管,同样在术前重新采集 10 分钟校准数据,再引导机器人往返。结果与脊髓实验一致。
安全性方面,细胞实验显示两种机器人的细胞毒性可以忽略;导航后对胆管和脊髓组织的病理切片分析,未观察到明显的细胞损伤、炎症反应或胶原沉积。
结语
“微型医疗机器人要实现临床转化,其中一项关键障碍,是机器人在人体内受磁场驱动的同时,如何准确并实时地追踪其位置。”张立在港中大发布的新闻稿中表示,“我们研发的平台利用人工智能,抑制磁驱动所产生的干扰,从而使毫米级微型机器人在具临床代表性的环境中进行可靠的闭环导航。”
值得注意的是,这项研究距离临床应用还有不少距离。
首先,动物实验只在一只山羊上完成,而且论文明确说明,由于难以获得与定位结果严格对应的真实位置,体内定位误差并未做定量评估,“高度吻合”目前是基于与 X 光影像的定性比对。
其次,系统的有效深度存在上限。体外测试中,两种机器人的最大穿透深度分别为 70 毫米和 100 毫米,误差随深度明显增大。实验时山羊直接侧卧在传感器板上,以保证目标部位落在工作区内。对于体型较大的成年人,体表到目标腔道的距离和传感器板的覆盖范围能否满足要求,还需要进一步验证。
第三,系统高度依赖数据。MTT 的训练用了上百万个带真实位置标注的样本,这些标注是在透明管道里用深度相机获得的;论文也指出,方法若要推广到其他磁性器械,需要有相应的训练数据。此外,每当环境干扰可能变化,都需要重新采集校准数据并微调。
此外,导航还需要结合术前三维影像获得腔道的走向。论文作者也并未将这套系统定位为 X 光的替代品,而是一种互补手段:由磁追踪提供高刷新率的连续位置反馈,X 光只在需要更新解剖信息、或磁定位不可靠时间断使用,从而有望减少辐射暴露。
据论文披露,张立、胡德林和 Zhaoyang Qi 已就相关技术提交专利申请。团队已在 Zenodo 平台公开了数据与代码。
回到 60 年前的《神奇旅程》。电影里,那艘潜艇的位置在体外的屏幕上一目了然。而现实中,研究者花了几十年才把机器人缩小到毫米级,却一直难以在驱动它的同时看清它在哪里。
路还很长。但至少,在那片比信号强上千倍的磁场“噪声海洋”里,这个毫米级的小螺丝,第一次被稳稳地标在了地图上。
参考资料
Delin Hu et al. ,AI-driven actuation-compatible tracking for closed-loop navigation of miniature robots in vivo.Sci. Robot.11,eaee0592(2026).DOI:10.1126/scirobotics.aee0592
撰文及审核 | 医工学人理事会
