





在可穿戴健康监测、人机交互以及软体机器人快速演进的当下,基于纺织品基底的柔性应变传感器正展现出广阔的应用前景。与传统的硬质半导体或密实薄膜传感器相比,纺织品应变传感器凭借其天然的透气性、轻量化、优异的机械柔韧性以及与日常衣物的无缝集成能力,成为了下一代智能穿戴设备的核心载体。然而,此类传感器在迈向实际应用时面临着一个长久存在的物理瓶颈:极度依赖干燥的操作环境。
近日,发表在ACS 旗下材料学期刊《Langmuir》的一项研究,提出了一种“仿生概念强化超疏水纺织品”(Bioinspired Concept Reinforced Superhydrophobic Textile, 简称 BCRST)应变传感器。通过引入具有多重非共价结合能力的仿生黏附共聚物作为“分子桥梁”,该团队成功解决了高导电性、极端机械拉伸下超疏水稳定性以及两栖动态运动监测三者兼顾的难题。
分子级黏附桥梁:仿生共聚物与氟化复合导电网的构建
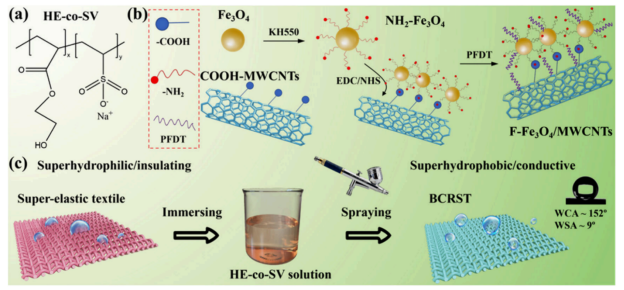
BCRST 传感器的核心设计哲学建立在“界面结合力强化”与“功能多级复合”的双重仿生策略之上。研究团队从自然界中蜗牛粘液的高效湿黏附特性以及树蛙趾垫的微纳机械互锁结构中汲取灵感,合成了一种富含羟基与磺酸基)的功能性仿生共聚物 HE-co-SV。
在分子结构设计上,2-羟基乙基丙烯酸酯(HE)提供了丰富的氢键供体与受体,而乙烯基磺酸钠(SV)则引入了强极性的离子化基团。当该共聚物涂覆于由 95% 聚酯纤维和 5% 氨纶构成的超弹性纺织品表面时,HE-co-SV 能够通过定向氢键、静电锚定以及广泛的范德华力,与纺织纤维表面形成极强的界面结合力。
在导电与疏水相的构建方面,研究人员巧妙地将羧基化多壁碳纳米管(COOH-MWCNTs)与氨基化四氧化三铁(NH2-Fe3O4)通过 EDC/NHS 缩合反应进行共价交联,形成具有多级粗糙度的导电骨架。随后,利用具有低表面能的含氟硅烷偶联剂(PFDT,即 1H,1H,2H,2H-十七氟代癸基三氧基硅烷)对该复合骨架进行氟化处理,获得了兼具高导电性与极端疏水性的F-Fe3O4 / MWCNTs 悬浮液。
在制备工艺上,研究团队采用了连续的“浸渍-喷涂”(Dipping-Spraying)组合技术。纺织基底在浸入 HE-co-SV 溶液后,未经中间干燥即直接喷涂F-Fe3O4 / MWCNTs 悬浮液。这种无缝衔接的湿法工艺使得共聚物黏附层能够渗透并包裹导电纳米颗粒,在纤维表面快速固化形成高度稳定的复合网状结构,最终赋予材料20.7kΩ 的低表面电阻、高水接触角(WCA 为152° )以及低滚动角(WSA 为9.8°)。
表面微观形貌:分级微纳粗糙结构与导电通路演变
通过场发射扫描电子显微镜(FE-SEM)对材料微观形貌进行观察,可以深入揭示 BCRST 传感器实现优异电学与疏水性能的物理密码。
原始的超弹性纺织品纤维表面呈现出高度光滑的形貌。虽然这种光滑的聚酯/氨纶纤维具有良好的固有弹性,但由于缺乏微观粗糙结构且表现出亲水性,极易被液体浸润。经过“浸渍-喷涂”修饰后,BCRST 的纤维表面形态发生了根本性的改性。
SEM 图像清晰地显示,仿生黏附剂 HE-co-SV 与F-Fe3O4 / MWCNTs 纳米颗粒在纤维表面形成了均匀且连续的涂层结构。更重要的是,F-Fe3O4 颗粒与长径比极高的碳纳米管相互缠绕、交联,在微米级纺织纤维的宏观骨架上叠加形成了密集的纳米级粗糙凸起,从而构建出标准的“微纳分级粗糙结构”。
在导电机制方面,这些相互紧密物理接触的碳纳米管与铁氧体颗粒形成了贯穿整个织物表面的三维渗透导电网络。当受到外力拉伸时,纳米颗粒之间的直接物理接触与基于电子量子隧穿效应(Electron Tunneling Effect)的间接接触共同工作,使材料能够对微小的力学形变做出瞬时电学响应。同时,这种高粗糙度形态与低表面能氟化官能团(-CF2-、-CF3)的协同作用,直接促成了接触角高于150° 的超疏水表面的形成。
双阶段灵敏度与千次循环耐久性:电学传感特性的深度解构
评估柔性应变传感器的核心性能指标主要包括工作应变范围(Sensing Range)、灵敏度(Gauge Factor, 简称 GF)以及动态响应稳定性。BCRST 传感器在0-180% 的超宽应变范围内展现出了极其规律且可预测的电学响应行为。
传感器的工作原理建立在应变诱导导电网络破坏与重组的机制之上。当传感器随基底被拉伸时,相对电阻变化率呈现出明显的双阶段线性响应特征:
-
• 第一阶段(0- 中低应变区间):随着织物纤维的拉伸延长,碳纳米管颗粒之间的直接物理接触点逐渐减少,隧穿距离变大,导致电阻平缓上升。在此区间内,传感器的 GF 拟合值为 3.81,表现出极佳的线性度与抗干扰能力。 -
• 第二阶段(120-180% 大应变区间):当应变突破120% 临界点时,由于纺织纤维形变剧烈,纤维表面的导电涂层开始产生微观裂纹并扩展,导电通路被大幅切断,电阻呈指数级陡峭上升。在此区间,传感器的 GF 显著提升至 16.1,能够对剧烈关节运动或大形变提供高灵敏度的电信号输出。
除了出色的灵敏度,BCRST 传感器还展现了非凡的动态力学稳定性。在 100 mm/min 至 360 mm/min 的不同拉伸速率下,器件在50% 应变下的加载-卸载响应曲线高度重合,表明其电学响应对拉伸速度具有良好的独立性。在10%、20%、40%和70%的梯度应变测试中,相对电阻峰值分别精确对应为 0.27、0.49、0.71 和 2.14,且信号波形没有任何滞后或失真。
最令人印象深刻的是器件的长期循环耐久性。在25% 的循环应变下经历 1000 次长达数小时的连续拉伸-释放测试后,△R/R0信号的基线与峰值保持了高度一致,未发生任何显著的基线漂移或信号衰减。这充分证明仿生共聚物 HE-co-SV 构筑的坚固界面强化层,成功抵御了反复机械应力引发的涂层剥离。
形变下的疏水抗性:Cassie-Baxter 状态的动态稳态与机械疲劳
传统的疏水面料在受到拉伸时,往往会因为纤维间距拉大、粗糙度降低而迅速失去疏水性。BCRST 传感器不仅具备初始水接触角(WCA)152°、滑动角(WSA)9.8°的标准超疏水特性,更在机械形变下表现出了逆势增强的超疏水稳定性。
实验表明,水滴在 BCRST 表面呈现出完美的球形,并且表现出极低的表面粘附力,水滴滚动时几乎不发生滞留。将传感器浸入水中抽出后,其表面依然保持完全干燥整洁。更为特别的是,当研究人员将 BCRST 传感器拉伸至150% 甚至180% 的极端应变并浸入水中时,传感器表面依然能够保持一层银白色的空气薄膜。这表明液体与材料表面之间始终牢固维持着 Cassie-Baxter 润湿状态,有效阻止了液体的物理渗透。
物理机制分析表明,当超弹性织物被拉伸时,虽然横向纤维间距可能发生微小改变,但纵向高密度拉伸的纤维反而创造了更加紧密且方向一致的微观纵向沟壑,这种动态重组的微观形貌进一步增加了局部的微纳粗糙度。测试数据证实:随着拉伸应变从0% 增加到180% ,BCRST 的水接触角不仅没有下降,反而从152°进一步上升至156.1°,滑动角从9.8°降低至8.6°,疏水性能得到了进一步提升。
为了模拟实际使用中的恶劣力学环境,研究团队对传感器施加了长达 2000 次的连续反复拉伸(50%应变)、2000 次弯曲以及 2000 次扭转循环测试。在经历如此高强度的三维机械疲劳后,BCRST 表面的接触角始终稳定在153°左右,滑动角保持在9°左右。这种超凡的力学-疏水耐久性,再次验证了共聚物界面强化的分子设计在抵抗涂层粉化、脱落方面的巨大优越性。
陆地运动捕抓:多关节与多弯曲角度的精准电信号映射
鉴于其出色的传感灵敏度与防泼水性能,研究团队将装配有铜导线与防水胶带封装的 BCRST 传感器直接贴附于人体食指与手腕关节处,开展了运动监测测试。
在常规空气环境中,当食指进行30°的重复弯曲时,BCRST 传感器输出波形清晰、重复性极高的电信号, △R/R0峰值约为 0.75,且在手指伸直后电阻迅速精准归零。当贴附于手腕关节弯曲45°时,传感器同样输出约为 0.7 的稳定信号,展现出对人体不同关节动作的精准区分能力。
进一步的梯度角度测试表明,随着食指弯曲角度从45°、60° 增加至90°,传感器输出的相对电阻变化率峰值分别阶梯式上升至 0.8、1.1 和 1.4 。这种显著的角度-电信号映射关系,归因于较大角度弯曲诱发了织物表面更大的拉伸应变,完美契合了材料的应变传感规律。
突破水陆边界:水下动态感知与流体静压效应的物理机制
为了验证传感器在水下等水合(hydrated)环境中的作业能力,研究人员将贴有传感器的食指完全浸入水槽中,进行相同频率与角度的弯曲测试。
实验结果表明:在水下环境下,BCRST 传感器依然能够稳定、周期性地捕获手指弯曲信号。由于表面超疏水 Cassie-Baxter 气膜的存在,水分子完全无法侵入导电网络,测试完成后将食指提离水面,传感器表面滴水不沾,瞬间恢复原始状态。
数据对比揭示了一个深刻的物理现象:在相同的60°弯曲动作下,空气中的信号峰值△R/R0 约为 1.1,而水下信号峰值则下降至 0.5 左右。研究团队指出,这种信号幅度的系统性差异主要源于介质流体静压(Hydrostatic Pressure)的变化。水下的液体静压远高于空气中的大气压,水流对传感器施加了额外的法向挤压力,使得拉伸过程中导电纳米颗粒的初始物理间距和接触形态发生了微调。这一发现不仅验证了器件的水下工作能力,也为未来两栖传感器的信号校准算法提供了关键的数据支撑。
技术演进、产业应用图景与商业化瓶颈
为了全面评估 BCRST 技术在可穿戴电子领域的战略定位,必须将其置于当前柔性传感材料的前沿技术版图中进行横向对比,并深入剖析其产业化落地的前景与挑战。
目前,实现防水/两栖可穿戴传感的技术路线主要包括聚合物全封装、MXenes基导电面料、液态金属以及离子水凝胶等。通过对比可见,BCRST 最大的核心优势在于成功打破了“防水性”与“透气舒适性”互斥的传统魔咒。通过在纤维尺度上构建超疏水层而非堵塞织物网孔,BCRST 在保持织物柔软度与透气性的同时,实现了宽应变范围与极佳的水下力学耐久性。
BCRST 所代表的两栖柔性传感技术,为多个前沿产业拓宽了应用边界:
1.水上运动与职业竞技实时监测:在游泳、划艇、铁人三项等运动中,运动员的肌肉疲劳与动作规范度监测长期受限于汗水与河流水体的干扰。BCRST 可直接制成智能泳衣或肌贴,实时追踪运动员关节角度与划水频率,且不受水流冲刷影响。
2.水下特种作业与军事搜救:潜水员、水下工程维修人员在浊水或高压水下环境中工作时,无线电通讯受到严重衰减。BCRST 传感器可集成于潜水服手套,作为水下手势识别与姿态感知终端,将手部动作转化为数字信号进行近场传输。
3.软体水下机器人与仿生机械足:水下软体机器人(如仿生水母、软体鱼)需要高度柔韧且抗水压的触觉皮肤来感知流场变化与障碍物碰撞。BCRST 能够作为感知外衣,赋予机器人精准的两栖形变反馈。
4.水疗与水下康复医学:水下水疗(Hydrotherapy)是中风及关节损伤患者康复的重要手段。基于 BCRST 的两栖监测设备能够精准记录患者在水中的康复训练轨迹,为医生提供量化的力学康复数据。
尽管实验室成果令人振奋,但要将 BCRST 从学术论文转化为工厂流水线上的标准化产品,仍需攻克以下四大产业化瓶颈:
首先是连续卷对卷(Roll-to-Roll)生产的工艺一致性。实验室采用的“浸渍-喷涂”方法在小尺寸样本(10×40 mm2 )上表现良好。但在工业化百米级宽幅纺织品的连续生产中,喷涂雾化颗粒的均匀性、烘干固化速度以及溶剂挥发控制极易引发表面涂层的梯度不均,进而导致不同批次传感器初始电阻R0 和超疏水角度的离散度过大。
其次是环保法规约束与全氟化合物(PFAS)替代。本研究中使用的低表面能修饰剂 PFDT 属于长链氟化硅烷。目前,全球(特别是欧盟 REACH 法规及美国 EPA)对含氟化合物(PFAS)的环保监管正在全面收紧,长链全氟物质的商业化使用面临巨大的合规风险。未来必须开发无氟(Fluorine-Free)且同样兼具超高机械稳定性的低表面能替代物(如长链烷基硅烷、无毒有机硅聚合物)。
第三是实际洗涤疲劳与化学洗涤剂耐受性。作为智能纺织品,日常耐洗涤性(Washability)是商业化上市的前置条件。标准家用洗衣机中的强机械剪切力、表面活性剂(洗涤剂)以及碱性环境,对仿生黏附层 HE-co-SV 和超疏水微纳粗糙结构提出了极高的考验。需要进一步开展针对机洗循环(如 AATCC 标准洗涤测试)后的性能衰减评估。
最后是系统级集成与无绳无线系统设计。目前传感器仍需依赖铜导线连接外部示波器或数字万用表进行电信号采集。水下环境对信号采集电路板(PCB)、微型电池以及蓝牙/近场通信(NFC)模块的防水封装提出了极高要求。如何实现“传感器-导线-微处理芯片-电源”全链路的无缝柔性防水集成,是决定产品能否最终落地的关键。
总结与未来展望
通过借鉴蜗牛粘液与树蛙趾垫的仿生设计理念,成功研制出兼具高灵敏度、超宽工作范围以及极端机械拉伸下稳定超疏水的 BCRST 面料传感器。该研究巧妙地运用仿生共聚物 HE-co-SV 作为分子桥梁,打破了传统导电涂层在纺织纤维表面易剥落的力学瓶颈,实现了空气与水下两栖环境中的高保真人体关节动作监测。
这项技术不仅为两栖可穿戴电子设备、水下人机交互系统与软体机器人感知皮肤的设计开辟了全新的材料学路径,更向我们展现了仿生界面工程在解决传统工程材料物理冲突中的巨大潜能。随着无氟替代材料的开发以及卷对卷制造工艺的进一步成熟,穿透水陆边界的智能穿戴设备距离走进大众消费与特种工业领域指日可待。
参考资料
Xinyan Wang, Xinran Ning, Yanling Liu, Xiaoyu Li, Guiyuan Guo, Yuedi Bai, Junchi Ma; Bioinspired Concept Reinforced Superhydrophobic Textile-Based Strain Sensor with Stable Human Motion Monitoring in Air and Water. Langmuir 22 September 2026; 42 (37): 27349–27357. https://doi.org/10.1021/acs.langmuir.6c03608
审核 | 医工学人理事会
